Кросс-валидация
Кросс-валидация или скользящий контроль — процедура эмпирического оценивания обобщающей способности алгоритмов. С помощью кросс-валидации эмулируется наличие тестовой выборки, которая не участвует в обучении, но для которой известны правильные ответы.
Определения и обозначения
Пусть [math] X [/math] — множество признаков, описывающих объекты, а [math] Y [/math] — конечное множество меток.
[math]T^l = <(x_i, y_i)>_^, x_i \in X, y_i \in Y[/math] — обучающая выборка,
[math]Q[/math] — мера качества,
[math]\mu: (X \times Y)^l \to A, [/math] — алгоритм обучения.
Разновидности кросс-валидации
Валидация на отложенных данных (Hold-Out Validation)
Обучающая выборка один раз случайным образом разбивается на две части [math] T^l = T^t \cup T^ [/math]

После чего решается задача оптимизации:
[math]HO(\mu, T^t, T^) = Q(\mu(T^t), T^) \to min [/math] ,
Метод Hold-out применяется в случаях больших датасетов, т.к. требует меньше вычислительных мощностей по сравнению с другими методами кросс-валидации. Недостатком метода является то, что оценка существенно зависит от разбиения, тогда как желательно, чтобы она характеризовала только алгоритм обучения.
Полная кросс-валидация (Complete cross-validation)
- Выбирается значение [math]t[/math] ;
- Выборка разбивается всеми возможными способами на две части [math] T^l = T^t \cup T^ [/math] .

Здесь число разбиений [math]C_l^[/math] становится слишком большим даже при сравнительно малых значениях t, что затрудняет практическое применение данного метода.
k-fold кросс-валидация
- Обучающая выборка разбивается на [math] k [/math] непересекающихся одинаковых по объему частей;
- Производится [math] k [/math] итераций. На каждой итерации происходит следующее:
- Модель обучается на [math] k — 1 [/math] части обучающей выборки;
- Модель тестируется на части обучающей выборки, которая не участвовала в обучении.
Каждая из [math]k[/math] частей единожды используется для тестирования. Как правило, [math]k = 10[/math] (5 в случае малого размера выборки).
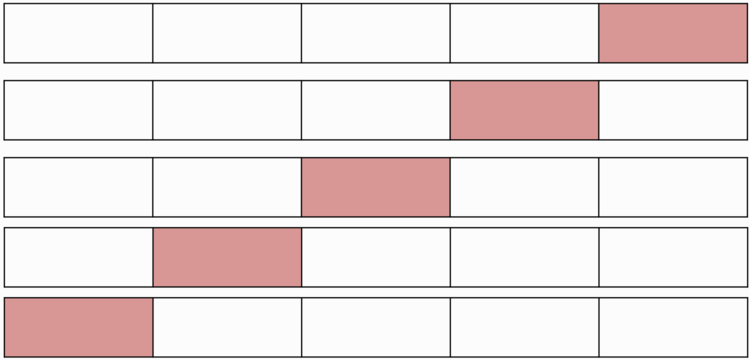
[math]T^l = F_1 \cup \dots \cup F_k, |F_i| \approx \frac, \\ CV_k = \frac \sum_^ Q(\mu(T^l \setminus F_i),F_i) \to min [/math] .
# Пример кода для k-fold кросс-валидации: # Пример классификатора, cпособного проводить различие между всего лишь двумя # классами, "пятерка" и "не пятерка" из набор данных MNIST import numpy as np from sklearn.model_selection import StratifiedKFold from sklearn.datasets import fetch_openml from sklearn.base import clone from sklearn.linear_model import SGDClassifier mnist = fetch_openml('mnist_784', version=1) X, y = mnist["data"], mnist["target"] y = y.astype(np.uint8) X_train, X_test, y_train, y_test = X[:60000], X[60000:], y[:60000], y[60000:] y_train_5 = (y_train == 5) # True для всех пятерок, False для всех остальных цифр. Задача опознать пятерки y_test_5 = (y_test == 5) sgd_clf = SGDClassifier(random_state=42) # классификатор на основе метода стохастического градиентного спуска (Stochastic Gradient Descent SGD) # Разбиваем обучающий набора на 3 блока # выработку прогнозов и их оценку осуществляем на каждом блоке с использованием модели, обученной на остальных блоках skfolds = StratifiedKFold(n_splits=3, random_state=42) for train_index, test_index in skfolds.split(X_train, y_train_5): clone_clf = clone(sgd_clf) X_train_folds = X_train[train_index] y_train_folds = y_train_5[train_index] X_test_fold = X_train[test_index] y_test_fold = y_train_5[test_index] clone_clf.fit(X_train_folds, y_train_folds) y_pred = clone_clf.predict(X_test_fold) n_correct = sum(y_pred == y_test_fold) print(n_correct / len(y_pred)) # print 0.95035 # 0.96035 # 0.9604t×k-fold кросс-валидация
- Процедура выполняется [math]t[/math] раз:
- Обучающая выборка случайным образом разбивается на [math]k[/math] непересекающихся одинаковых по объему частей;
- Производится [math] k [/math] итераций. На каждой итерации происходит следующее:
- Модель обучается на [math] k — 1 [/math] части обучающей выборки;
- Модель тестируется на части обучающей выборки, которая не участвовала в обучении.
[math]T^l = F_ \cup \dots \cup F_ = \dots = F_ \cup \dots \cup F_, |F_| \approx \frac [/math] ,
Кросс-валидация по отдельным объектам (Leave-One-Out)
Выборка разбивается на [math]l-1[/math] и 1 объект [math]l[/math] раз.
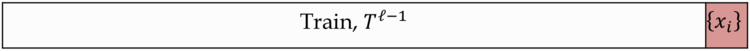
[math]LOO = \frac \sum_^ Q(\mu(T^l \setminus p_i),p_i) \to min [/math] , где [math]p_i = (x_i, y_i)[/math] .
Преимущества LOO в том, что каждый объект ровно один раз участвует в контроле, а длина обучающих подвыборок лишь на единицу меньше длины полной выборки.
Недостатком LOO является большая ресурсоёмкость, так как обучаться приходится [math]L[/math] раз. Некоторые методы обучения позволяют достаточно быстро перенастраивать внутренние параметры алгоритма при замене одного обучающего объекта другим. В этих случаях вычисление LOO удаётся заметно ускорить.
Случайные разбиения (Random subsampling)
Выборка разбивается в случайной пропорции. Процедура повторяется несколько раз.
Критерий целостности модели (Model consistency criterion)
Не переобученый алгоритм должен показывать одинаковую эффективность на каждой части.

Метод может быть обобщен как аналог [math] CV_ [/math] .
См. также
- Общие понятия
- Модель алгоритма и ее выбор
- Мета-обучение
Примечания
Источники информации
- Скользящий контроль — статья на MachineLearning.ru
- Model assessment and selection
Dropout — метод решения проблемы переобучения в нейронных сетях

Переобучение (overfitting) — одна из проблем глубоких нейронных сетей (Deep Neural Networks, DNN), состоящая в следующем: модель хорошо объясняет только примеры из обучающей выборки, адаптируясь к обучающим примерам, вместо того чтобы учиться классифицировать примеры, не участвовавшие в обучении (теряя способность к обобщению). За последние годы было предложено множество решений проблемы переобучения, но одно из них превзошло все остальные, благодаря своей простоте и прекрасным практическим результатам; это решение — Dropout (в русскоязычных источниках — “метод прореживания”, “метод исключения” или просто “дропаут”).
Dropout

Графическое представление метода Dropout, взятое из статьи, в которой он впервые был представлен. Слева — нейронная сеть до того, как к ней применили Dropout, справа — та же сеть после Dropout.
Сеть, изображенная слева, используется при тестировании, после обучения параметрам.Главная идея Dropout — вместо обучения одной DNN обучить ансамбль нескольких DNN, а затем усреднить полученные результаты.
Сети для обучения получаются с помощью исключения из сети (dropping out) нейронов с вероятностью , таким образом, вероятность того, что нейрон останется в сети, составляет . “Исключение” нейрона означает, что при любых входных данных или параметрах он возвращает 0.
Исключенные нейроны не вносят свой вклад в процесс обучения ни на одном из этапов алгоритма обратного распространения ошибки (backpropagation); поэтому исключение хотя бы одного из нейронов равносильно обучению новой нейронной сети.
В стандартной нейронной сети производная, полученная каждым параметром, сообщает ему, как он должен измениться, чтобы, учитывая деятельность остальных блоков, минимизировать функцию конечных потерь. Поэтому блоки могут меняться, исправляя при этом ошибки других блоков. Это может привести к чрезмерной совместной адаптации (co-adaptation), что, в свою очередь, приводит к переобучению, поскольку эти совместные адаптации невозможно обобщить на данные, не участвовавшие в обучении. Мы выдвигаем гипотезу, что Dropout предотвращает совместную адаптацию для каждого скрытого блока, делая присутствие других скрытых блоков ненадежным. Поэтому скрытый блок не может полагаться на другие блоки в исправлении собственных ошибок.
В двух словах, Dropout хорошо работает на практике, потому что предотвращает взаимоадаптацию нейронов на этапе обучения.
Получив приблизительное представление о методе Dropout, давайте рассмотрим его подробнее.
Как работает Dropout
Как уже говорилось, Dropout выключает нейроны с вероятностью и, как следствие, оставляет их включенными с вероятностью .
Вероятность выключения каждого нейрона одинакова. Это означает следующее:
При условии, что
- — линейная проекция входного -мерного вектора x на -мерное пространство выходных значений;
- – функция активации,
применение Dropout к данной проекции на этапе обучения можно представить как измененную функцию активации:
где – -мерный вектор случайных величин , распределенных по закону Бернулли.
имеет следующее распределение вероятностей:
где — все возможные выходные значения.
Очевидно, что эта случайная величина идеально соответствует Dropout, примененному к одному нейрону. Действительно, нейрон выключают с вероятностью , в противном случае — оставляют включенным.
Посмотрим на применение Dropout к i-му нейрону:
Так как на этапе обучения нейрон остается в сети (не подвергается выключению) с вероятностью q, на этапе тестирования нам необходимо эмулировать поведение ансамбля нейронных сетей, использованного при обучении. Для этого авторы предлагают на этапе тестирования умножить функцию активации на коэффициент q. Таким образом,
На этапе обучения:,
На этапе тестирования:
Обратный (Inverted) Dropout
Возможно использовать немного другой подход — обратный Dropout. В данном случае мы умножаем функцию активации на коэффициент не во время тестового этапа, а во время обучения.
Коэффициент равен обратной величине вероятности того, что нейрон останется в сети: , таким образом,
На этапе обучения: ,
На этапе тестирования:Во многих фреймворках для глубокого обучения Dropout реализован как раз в этой модификации, так как при этом необходимо лишь однажды описать модель, а потом запускать обучение и тестирование на этой модели, меняя только параметр (коэффициент Dropout).
В случае прямого Dropout мы вынуждены изменять нейронную сеть для проведения тестирования, так как без умножения на q нейрон будет возвращать значения выше, чем те, которые ожидают получить последующие нейроны; именно поэтому реализация обратного Dropout встречается чаще.
Dropout множества нейронов
Легко заметить, что слой из нейронов на отдельном шаге этапа обучения можно рассматривать как ансамбль из экспериментов Бернулли с вероятностью успеха .
Таким образом, на выходе слоя мы получаем следующее количество исключенных нейронов:
Так как каждый нейрон представлен в виде случайной величины, распределенной по закону Бернулли, и все эти величины независимы, общее число исключенных нейронов — также случайная величина, но имеющая биномиальное распределение:
где вероятность успешных событий за попыток характеризуется следующей плотностью распределения:
Эту формулу легко объяснить следующим образом:
- — вероятность получения последовательности успешных событий за попыток, и, следовательно, неуспешных.
- — биномиальный коэффициент, используемый для расчета количества возможных успешных последовательностей.
Используя метод Dropout, мы фиксируем коэффициент Dropout для определенного слоя и ожидаем, что из этого слоя будет исключено пропорциональное количество нейронов.
Например, если слой, к которому мы применили Dropout, состоит из нейронов, а , мы ожидаем, что 512 из них будет отключено. Давайте проверим это утверждение:
Как видим, вероятность отключения ровно нейронов составляет всего 0.025!
Следующий скрипт на Python 3 поможет представить, сколько нейронов будет выключено для разных значений и зафиксированного количества .
import matplotlib.pyplot as plt from scipy.stats import binom import numpy as np # number of neurons n = 1024 # number of tests (input examples) size = 500 # histogram bin width, for data visualization binwidth = 5 for p in range(1, 10): # per layer probability prob = p / 10 # generate size values from a bi(n, prob) rnd_values = binom.rvs(n, prob, size=size) # draw histogram of rnd values plt.hist( rnd_values, bins=[x for x in range(0, n, binwidth)], # normalize = extract the probabilities normed=1, # pick a random color color=np.random.rand(3, 1), # label the histogram with its probability label=str(prob)) plt.legend(loc='upper right') plt.show()
Биномиальное распределение достигает максимума в районе
Как видим из изображения выше, для любого среднее количество выключенных нейронов пропорционально , то есть
Более того, можно заметить, что распределение значений почти симметрично относительно и вероятность выключения нейронов возрастает по мере того, как увеличивается расстояние от .
Коэффициент масштабирования введен авторами для компенсации значений активации, так как на этапе обучения используется лишь доля от нейронов, в то время как на этапе тестирования все 100% нейронов остаются включенными, и, следовательно, полученные значения необходимо уменьшить с помощью специального коэффициента.
Dropout и другие регуляризаторы
Dropout часто используется с L2-нормализацией и другими методами ограничения параметров (например, Max Norm). Методы нормализации помогают поддерживать невысокие значения параметров модели.
Вкратце, L2-нормализация представляет собой дополнительный элемент функции потерь, где — гиперпараметр, называемый “сила регуляризации” (regularization strength), — модель, а — функция ошибки между реальным значением и предсказанным :
Нетрудно понять, что этот дополнительный элемент сокращает величину, на которую изменяется параметр во время обратного распространения ошибки методом градиентного спуска. Если — коэффициент скорости обучения, то параметр обновляется на следующую величину:
Dropout сам по себе не может предотвратить рост значений параметров на этапе обновления. Более того, обратный Dropout ведет к тому, чтобы шаги обновления стали даже больше, как показано ниже.
Обратный Dropout и другие регуляризаторы
Так как Dropout не предотвращает роста параметров и их переполнения, нам может помочь L2-регуляризация (или любой другой метод регуляризации, ограничивающий значения параметров).
Если мы представим коэффициент Dropout в явном виде, уравнение выше превратится в следующее:
Нетрудно заметить, что в случае обратного Dropout скорость обучения масштабируется с помощью коэффициента . Так как принадлежит интервалу , отношение между и может принимать значения из следующего интервала:
Поэтому отныне мы будем называть ускоряющим множителем (boosting factor), так как он увеличивает скорость обучения. будем называть эффективной скоростью обучения (effective learning rate).
Эффективная скорость обучения выше, чем скорость обучения, выбранная нами: таким образом метода нормализации, ограничивающие значения параметров, могут упростить процесс выбора скорости обучения.
Итоги
- Dropout существует в двух модификациях: прямой (используется нечасто) и обратный.
- Dropout на отдельном нейроне может быть представлен как случайная величина с распределением Бернулли.
- Dropout на множестве нейронов может быть представлен как случайная величина с биномиальным распределением.
- Несмотря на то, что вероятность того, что из сети будет выключено ровно np нейронов, np — среднее количество нейронов, отключенных в слое из n нейронов.
- Обратный Dropout увеличивает скорость обучения.
- Обратный Dropout следует использовать совместно с другими методами нормализации, ограничивающими значения параметров, чтобы упростить процесс выбора скорости обучения.
- Dropout помогает предотвратить проблему обучения в глубоких нейронных сетях.
О, а приходите к нам работать? 🙂
wunderfund.io — молодой фонд, который занимается высокочастотной алготорговлей. Высокочастотная торговля — это непрерывное соревнование лучших программистов и математиков всего мира. Присоединившись к нам, вы станете частью этой увлекательной схватки.
Мы предлагаем интересные и сложные задачи по анализу данных и low latency разработке для увлеченных исследователей и программистов. Гибкий график и никакой бюрократии, решения быстро принимаются и воплощаются в жизнь.
Присоединяйтесь к нашей команде: wunderfund.io
Тема: Защита.

16.11.2005, 17:51 #1

Завсегдатай
Автор темы
Регистрация 23.06.2004 Адрес Russia Сообщений 1,657 Защита.
Каким не дорогим импортом можно заменить транзисторы? Номинал первого вобще не обозначен Питать буду от стабилизатора с 35 на 24. Просто лишний исочник питания городить не охото.
.ιlιllιlιॐιlιllιlι.
05.10.2011, 23:18 #1021- Просмотр профиля
- Сообщения форума
- Домашняя страница
- Созданные темы
http://akotov.narod.ru Регистрация 19.10.2004 Адрес Ленобласть Возраст 53 Сообщений 2,918
 Re: Защита.
С выхода ИМС нужно добавить резистор на неинвертирующий вход, чтобы появился гистерезис.
06.10.2011, 09:54 #1022
Завсегдатай Регистрация 07.07.2006 Адрес Украина, Балта Возраст 39 Сообщений 2,047
Re: Защита. Сообщение от Александр Котов

С выхода ИМС нужно добавить резистор на неинвертирующий вход, чтобы появился гистерезис.
Забыл. Уже поправил.07.10.2011, 16:06 #1023
Частый гость Регистрация 03.11.2010 Адрес Киев Украина Сообщений 335
Re: Защита.Сообщение от sem238 Пока изготавливал, потерялась принципиальная схема и схема подключения.
Куда пихать Uрел и почему 18В если вся схема кушает 40? И еще вопрос, при выключении как происходит отключение динамиков? По разряду кондеров усилителя?Это эта схема?
Помогите плс разобраться. Есть защита, а поставить не могу.Вот плата. У меня в готовом виде. Как подключать?
Последний раз редактировалось sem238; 11.10.2011 в 11:10 .
24.10.2011, 14:46 #1024
Новичок Регистрация 28.02.2009 Адрес г.Николаевск Волгоградская обл. Возраст 38 Сообщений 54
Re: Защита.Сообщение от sem238 Это эта схема?
Помогите плс разобраться. Есть защита, а поставить не могу.монтажка от схемы немного отличается
на плате U- и U+ это общее пит. защиты GND -общ, а +Urel это отдельное питание для реле.
Lin — это вход левого канала, Rin-это вход правого канала, соответственно Rout и Lout это выходы для подключения акустики
На схеме реле отключается при выключении сетевого выключ. с дополнительным контактомЕсли не хотите реле питать от отдельного источника то можно Urel соединить перемычкой с U+
А саму защиту нужно питать от отдельной обмотки с малыми фильтрующими ёмкостями.
и
тогда схема получится такая, только надо будет подобрать мощьные резисторыПоследний раз редактировалось VULFF; 24.10.2011 в 15:18 .
11.01.2012, 20:23 #1025
Новичок Регистрация 11.01.2012 Сообщений 4
Re: Защита.Уважаемые форумчане!
Подскажите пожалуйста, можно ли применить в схеме защиты А. Котова http://akotov.narod.ru/6.html советские реле РЭС 32 РФ 4500345. Мощность усилителя 55 Вт при 4 Ом?11.01.2012, 23:22 #1026
- Просмотр профиля
- Сообщения форума
- Домашняя страница
- Созданные темы
http://akotov.narod.ru Регистрация 19.10.2004 Адрес Ленобласть Возраст 53 Сообщений 2,918
Re: Защита.Они совсем плохонькие. Найди старый бесперебойник — там есть мощные релюшки (если совсем негде купить).
Ниже приведены некоторые полезные авиационные аббревиатуры и сокращения для общего руководства и использования в авиации.
Примечание : это не полный список авиационных сокращений.
Вам рекомендуется проверить достоверность аббревиатуры и сокращений из источника (см. Ссылки ниже), прежде чем использовать для официального использования.А/А Air to Air Воздух — Воздух AAF Army Air Field Военный аэродром AAL Above Aerodrome Level Над уровнем аэродрома AAS Airport Advisory Service Консультативное обслуживание в аэропорту АВ Air Base Авиабаза ABM Abeam На траверзе ABN Aerodrome Beacon Аэродромный маяк AC Air Carrier Авиаперевозчик, авиакомпания АСА Arctic Control Area Арктический диспетчерский район ACAS Airborne Collision Avoidance System = TCAS Бортовая система предотвращения столкновений ACARS Airbone Communications Addressing and Reporting System Бортовая система связи с адресацией и сообщением ACC Area Control Center Районный диспетчерский центр ACFT Aircraft Воздушное судно ACH АТС Flight Pian Change Message (IFPS) Сообщение об изменении плана полета (IFPS) ACN Aircraft Classification Number Классификационное число воздушного судна AD Aerodrome Аэродром ADA Advisory Area Консультативный район ADCS Advance Customs Предварительное уведомление о необходимости таможенного обслуживания ADEP Aerodrome of Departure Аэродром вылета ADES Aerodrome of Destination Аэродром назначения ADF Automatic Direction Finding Автоматический радиокомпас ADIZ Air Defense Identification Zone Зона опознавания ПВО ADR Advisory Route Консультативный маршрут ADS Automatic Dependent Surveillance Автоматическое зависимое наблюдение ADV Advisory Area Консультативный район AEIS Aeronautical Enroute Information Service Обслуживание аэронавигационной информацией на маршруте AER Approach End Runway Конец ВПП со стороны подхода AERADIO Air Radio Радиостанция (обслуживающая полеты) AERO Aerodrome Аэродром AES Aerodrome Emergency Services Аэродромная аварийная служба AF Aux Air Force Auxiliary Field Вспомогательный аэродром ВВС AFB Air Force Base База ВВС AFIL Flight Plan Filed in the Air Зафайленый(Переданный) с борта план полета AFIS Aerodrome Flight information Service Аэродромная служба полетной информации AFN American Forces Network Сеть американских ВВС AFP АТС Flight Plan Proposal Message (IFPS) Сообщение о предлагаемом плане полета (IFPS) AFRS Armed Forces Radio Stations Радиостанции ВВС AFS Air Force Station Станция ВВС AFS Aeronautical fixed service Авиационная фиксированная служба AFSS Automated Flight Service Station Автоматическая станция полетного обслуживания A/G Air-to-Ground «Воздух—Земля» AGL Above Ground Level Над уровнем земли AGN1S Azimuth Guidance Nose-in-Stand Азимутальное наведение ВС носом на стоянку АН Alert Height Высота сигнализации АНР Army Heliport Военный вертопорт AIC Aeronautical Information Circular Циркуляр аэронавигационной информации AIP Aeronautical Information Publication Сборник аэронавигационной информации AiRAC Aeronautical Information Regulation and Control Регламентирование и контроль аэронавигационной информации (АНИ) – Система заблаговременного уведомления об изменении АНИ по единой таблице дат вступления в силу AIREP Air-Report Донесение..с борта AIS Aeronautical Information Service Служба аэронавигационной информации ALA Authorized Landing-Area Разрешенная посадочная площадь (площадка) ALF Auxiliary Landing Field Запасная посадочная площадка ALS Approach Light System Система огней подхода ALSF Appoach Light System with Sequenced Flashing Lights Система огней подхода с бегущими проблесковыми огнями ALT Altitude Высота абсолютная ALTN Alternate Запасной (аэродром) AMA Area Minimum Altitude Минимальная абсолютная высота района AMSL Above Mean Sea Level Над средним уровнем моря AMSS Aeronautical Mobil-Satellite Service Авиационная подвижная спутниковая служба ANGB Air National Guard Base Авиабаза (ВВС) национальной гвардии AОС Airport Obstacle Chart Карта препятствий аэропорта АОЕ Airport/Aerodrome of Entry Аэропорт/Аэродром входа AOR Area of Responsibility Район ответственности APAPI Abbreviated Precision Approach Path Indicator Упрощенный указатель траектории точного захода на посадку АРС Area Positive Control Контролируемый район с эшелонированием АРСН Approach Подход, заход на посадку АРР Approach Control Контроль захода на посадку APRX Approximate/ly Приблизительный/о APT Airport Аэропорт ARB Air Reserve Base Резервная база ВВС ARFF Aircraft Rescue and Fire Fighting Спасание воздушных судов и борьба с пожаром ARINC Aeronautical Radio Inc. Объединение «Аэронавигационное радио» ARO ATS Reporting Office Пункт сообщений ОВД ARP Airport Reference Point Контрольная точка аэропорта ARR Arrival Прибытие ARSA Airport Radar Service Area Радиолокационное обслуживание в районе аэропорта ARSR Air Route Surveillance Radar Маршрутный обзорный радиолокатор ARTC Air Route Traffic Control Управление воздушным движением на трассе ARTCC Air Route Traffic Control Center Центр управления воздушным движением на трассе ASDA Accelerate Stop Distance Available Располагаемая дистанция прерванного взлета ASE Altimetry System Error Погрешность системы измерения высоты ASIR Aviation Safety Incident Report Отчет об инцидентах авиационной безопасности ASL Above Sea Level Над уровнем моря ASM Air Space Managment System Организация воздушного пространства ASOS Automated Surface Observation Автоматизированная система наземного наблюдения (за погодой) ASR Airport Surveillance Radar Обзорный радиолокатор аэропорта АТА Actual Time of Arrival Фактическое время прилета АТС Air Traffic Control Управление воздушным движением АТСАА Air Traffic Control Assigned Airspase Воздушное пространство, контролируемое (службой) УВД АТСС Air Traffic Control Center Центр управления воздушным движением АТСТ Air Traffic Control Tower Вышка управления воздушным движением ATD Actual Time of Departure Фактическое время вылета ATF Aerodrome Traffic Frequency Частота аэродромного движения ATFM Air Traffic Flow Management Управление потоками воздушного движения ATIS Automatic Terminal Information Service Служба автоматической передачи информации в районе аэроузла (аэропорта) ATM Air Traffic Managment Организация воздушного движения ATS Air Traffic Service Обслуживание воздушного движения AT-VAS1 Abbreviated Tee Visual Approach Slope Indicator Сокращенный Т-образный указатель визуальной глиссады захода на посадку ATZ Aerodrome Traffic Zone Зона аэродромного движения AUTH Authorized Разрешенный, уполномоченный AUW All-up Weight Полная полетная масса AUX Auxiliary Вспомогательный AVASI Abbreviated Visual Approach Slope Indicator Упрощенный указатель визуальной глиссады захода на посадку AVBL Available Наличный, имеющийся в распоряжении, действующий AWIB Aerodrom Weather Information Broadcast Передача метеоинформации на аэродроме AWOS Automated Weather Observing System Автоматизированная система наблюдения за погодой AWY Airway Воздушная трасса AZM Azimuth Азимут BARO-VNAV Barometric-Vertical Navigation Вертикальная навигация по барометрическому высотомеру ВС BC Back Course Обратный путевой угол (для ILS обратный курсовой луч) BCM Back Course Marker Маркер обратного курсового луча (ILS) BCN Beacon Маяк BCST Broadcast Радиовещание BDRY Boundary Граница BLDG Building Здание ВМ Back Marker Обратный маркер BRG Bearing Пеленг B-RNAV Basic Area Navigation Зональная навигация — основной метод BS Broadcast Station (Commercial) Радиовещательная станция (коммерческая) BTN Between Между АТС IFR Flight Plan Clearance Delivery Frequency Частота передачи диспетчерского разрешения на план полета по ППП CADIZ Canadian Air Defense Identification Zone Канадская зона опознавания ПВО CALC Calculator Калькулятор CARS Community Aerodrome Radio Аэродромная радиостанция связи Station CAS Collision Avoidance System Система предотвращения столкновения CAT Category Категория Ccw Counterclockwise Против часовой стрелки CDR Conditional Route Условный маршрут CDT Central Daylight Time Центральное дневное время (США) CEIL Ceiling Потолок, нижняя граница облачности CEU Central Executive Unit Центральный исполнительный орган CERAP Combined Center/Radar Approach Control Объединенный центр/ Радиолокационное управление заходом на посадку CFL Cleared Flight Level Разрешенный эшелон полета CFMU Central Flow Management Unit Центральный орган организации потоков CGAS Coast Guard Air Station Авиационная станция береговой охраны CGL Circling Guidance Lights Вращающиеся огни наведения СН Channel Канал, линия связи, полоса частот СН Critical Height Критическая высота CL Runway Centerline Lights Осевые огни ВПП CMNPS Canadian Minimum Navigation Performance Specification Канадские технические требования к минимальным навигационным характеристикам CMV Converted Met Visibility CNS Communication, Navigation and Surveillance Связь, навигация и наблюдение СО County Округ (США), графство (Англия) COMM Communications Сообщение, связь COMSND Commissioned Введено в эксплуатацию, укомплектовано CONT Continuous Непрерывный, сплошной COORD Coordinates Координаты СОР Change Over Point Точка переключения (частоты) CORR Corridor Коридор CP Command Post Командный пункт CPDLC Controller/Pilot data link Связь «диспетчер/пилот» по линии передачи данных Cpt Clearance (Pre-Taxi Procedure) Разрешение (перед выруливанием) CRAM Conditional Route Availability Message Сообщение о годности условного маршрута CRP Compulsory Reporting Point Пункт обязательного донесения CRS Course Направление полета, заданный путевой угол, заданное направление C/S Call Sign Позывной CST Central Standard Time Центральное стандартное время (США) СТА Control Area Диспетчерский район CTAF Common Traffic Advisory Frequency Общая консультативная частота обслуживания воздушного движения CTL Control Контроль, диспетчерское обслуживание CTR Control Zone Диспетчерская зона CVFR Controlled VFR Контролируемый полет по ПВП CVSM Conventional Vertical Separation Minimum Традиционный минимум вертикального эшелонирования CW Clockwise По часовой стрелке CWY Clearway Полоса свободная от препятствий D Day День DA Decision Altitude Абсолютная высота принятия решения DA (Н) Decision Altitude (Height) Абсолютная (относительная) высота принятия решения DCT Direct Прямо DECMSND Decommissioned Снят с эксплуатации DEG Degree Градус DER Departure End of Runway Взлетный конец ВПП DEWIZ Distance Early Warning Identification Zone Зона раннего опознавания ПВО DF Direction Finder (Finding) Пеленгатор (пеленгование) DH Decision Height Относительная высота принятия решения DIR Director «Наведение» (частота связи) DiSPL THRESH Displaced Threshold Смещенный порог (ВПП) DIS, DIST Distance Расстояние DLY Daily Ежедневно DME Distance-Measuring Equipment Дальномерное оборудование DOD Department of Defense Департамент обороны DOM Domestic Внутренний DOP Dilution of Precision Снижение точности DR Dead Reckoning Position Место, определяемое счислением пути DTK Desired Track Заданный путевой угол DTW Dual Tandem Wheel Landing Шасси — двойной тандем Gear DVOR Doppler VOR Доплеровский VOR DW Dual Wheel Landing Gear Шасси — спаренные колеса E East or Eastern Восток или восточный EAT Expected Approach Time Прёдпологаемое время захода на посадку ЕСАС European Civil Aviation Conference Европейская конференция гражданской авиации ECOMS Jeppesen explanation of Common Minimum Specifications Объяснения «Джеппсен» по общим характеристикам минимумов EDT Eastern Daylight Time Восточное дневное время (США) EDPS Flight Data Processing System Система обработки полетных данных EET Estimated Elapsed Time Расчетное истекшее время EGPWS Enhance Ground Proximity Warning System Система сигнализации об опасности сближения с землей (СРППЗ) с расширенными возможностями EFAS Enroute Flight Advisory Service Консультативное обслуживание полета на мар¬шруте EFF Effective Вступивший в силу, действующий ELEV Elevation Превышение EMERG Emergency Авария, аварийная ситуация ENG Engine Двигатель ЕОВТ Estimated off block time Расчетное время начала движения EST Eastern Standard Time Восточное стандартное время (США) ЕТА Estimated Time of Arrival Расчетное время прибытия ETD Estimated Time of Departure Расчетное время вылета ETE Estimated Time Enroute Расчетное время в пути ETOPS Extended Range Operation with two engine airplanes Полет увеличенной дальности действия ВС с двумя двигателями EXC Except За исключением F Condenser Discharge Sequential Flashing Lights/Sequenced Flashing Lights Газоразрядные бегущие проблесковые огни/Бегущие проблесковые огни FAA Federal Aviation Administration Федеральная авиационная администрация FAC Final Approach Course Направление конечного этапа захода на посадку FAF Final Approach Fix Контрольная точка конечного этапа захода на посадку FANS Future Air Navigation System Комитет IСАО по будущим навигационным системам FAP Final Approach Point Точка конечного этапа захода на посадку FAR Federal Aviation Regulation Федеральные авиационные правила (США) FAS Final Approach Segment Участок конечного этапа захода на посадку FCP Final Control Point Контролируемая точка на последней прямой FDPS Flight Data Processing System Система обработки полетных данных FDE Fault Detection and Exclusion обнаружение неисправностей и исключение FIC Flight Information Center Центр полетной информации FIR Flight Information Region Район полетной информации FIS Flight Information Service Полетно-информационное обслуживание, Служба полетной информации FL Flight Level (Altitude) Эшелон полета (Абсолютная высота) FLAS Flight Level Allocation Scheme Схема распределения эшелонов полета FLD Field Аэродром (грунтовый) FLG Flashing Проблесковый, мигающий FLP Flight Plan План полета FLT Flight Полет, рейс FM Fan Marker Веерный маркер FMCS Flight Managment Computer Syatem Компьютерная система управления полетом FMS Flight Management System Система управления полетом FPL Flight Plan (АТС) План полета (для УВД) FPM Feet Per Minute Футов в минуту FPR Flight Planning Requirement Требования по планированию полета FREQ Frequency Частота FSS Flight Service Station Станция полетного обслуживания FT Feet Футы FTE Flight Technical Error Погрешность, обусловленная техникой пилотирования FTS Flexible Track System Система изменяемых треков FUA Flexible Use of Airspace Гибкое использование воздушного пространства G Guards only (radio frequencies) Только прослушивание (радиочастот) GA General Aviation Авиация общего назначения GAL Gallons Галлоны GAT General Air Traffic Общее воздушное движение GCA Ground Controlled Approach (radar) Заход на посадку по командам с земли (по локатору) GDOP Geometric Dilution of Precision Геометрическое снижение точности GEO Geographic or True Географический или истинный GLONASS Global Orbiting Navigation Satellite System Глобальная орбитальная навигационная спутниковая система GLS GNSS Landing System Посадочная система глобальной навигационной спутниковой системы GMT Greenwich Mean Time Гринвичевское среднее время GND Ground Control Управление наземным движением (диспетчер руления) GND Surface of the Earth (either land or water) Поверхность земли (суши или воды) GNSS Global Navigation Satellite System Глобальная навигационная спутниковая система GP Glidepath Глиссада GPS Global Positioning System Глобальная система определения местоположения GPWS Ground Proximity Warning System Система сигнализации об опасности сближения с землей GRS Ground Reference Station Наземная опорная станция GRVD Grooved Покрытие с желобками GS Glide Slope Глиссада планирования G/S Ground Speed Путевая скорость GWT Gross Weight Общая масса Н Non-Directional Radio Beacon ог High Altitude Ненаправленный радиомаяк или высота в верхнем воздушном пространстве Н24 24 Hour Service Круглосуточная работа НАА Height Above Airport Относительная высота над аэро-дромом HAT Height Above Touchdown Относительная высота над зоной приземления НС Critical Height Критическая высота HDG Heading Курс HDOP Horizontal Dilution of Precision Снижение точности определения местоположе¬ния по горизонтали HEL Helicopter Вертолет HF High Frequency (3 — 30 MHz) Высокая частота (3 — 30 МГц) НОТ Height Высота относительная HI High (altitude) Большая (абсолютная) высота, верхнее воздушное пространство HI High Intensity (lights) Высокая интенсивность (огней) HIALS High Intensity Approach Light System Система огней подхода высокой интенсивности HIRL High intensity Runway Edge Lights Посадочные боковые огни ВПП высокой интенсивности HIWAS Hazardous inflight Weather Advisory Service Консультативное оповещение об опасных явлениях погоды в полете HJ Sunrise to Sunset От восхода до захода СоЛнца HN Sunset to Sunrise От захода до восхода Солнца НО By Operational Requirements По эксплуатационным требованиям hPa Hectopascal (one hectopascal = one millibar) Гектопаскаль (1 гектопаскаль = 1 миллибару) HR Hours (period of time) Часы (период времени) HS During Hours of Scheduled Operations В часы полетов по расписанию HSI Horizontal Situation Indicator Индикатор горизонтальной обстановки, плановый навигационный прибор HST High Speed Taxi-way Turn-off Скоростная РД для сруливания HTZ Helicopter Traffic Zone Зона полетов вертолетов HWP Holding Way Point Точка зоны ожидания (RNAV) Hz Hertz (cycles per second) Герц (периодов в секунду) I Island Остров IAC Instrument Approach Chart Карта захода на посадку по приборам IAF Initial Approach Fix Контрольная точка начального этапа захода на посадку IAP Instrument Approach Procedure Процедура (схема) захода на посадку по приборам IAS Indicated Airspeed Приборная воздушная скорость IBN identification Beacon Опознавательный маяк ICAO International Civil Aviation Organization Международная организация гражданской авиации (ИКАО) IDENT Identification Опознавание IF Intermediate Fix Контрольная точка промежуточного (этапа захода на посадку) IFF Identification Friend or Foe Опознавание «свой — чужой» IFR Instrument Flight Rules Правила полетов по приборам IGS Instrument Guidance System Система наведения по приборам ILS Instrument Landing System Система посадки по приборам IM inner Marker Ближний (внутренний) маркер/привод IMC Instrument Meteorological Conditions Приборные метеорологические условия IMS Integrity Monitoring System Система контроля целостности IMTA Intensive Military Training Area Район интенсивных военных тренировочных по¬летов INBD Inbound (Полет) «на» . прибывающий, прилетающий INDEFLY Indefinitely Неопределенно IN or INS Inches Дюймы INFO Information Информация INOP Inoperative Недействующий INP If Not Possible Если невозможно INS Inertial Navigation System Инерциальная навигационная система INT Intersection Пересечение INTL International Международный IORRA Indian Ocean Random RNAV Area Произвольный район зональной навигации Индийского океана IR Instrument Restricted Controlled Airspace Контролируемое воздушное пространство, ограниченное для полетов по ППП IS islands Острова ITWS Integrated Terminal Weather System Объединенная метеорологическая система аэроузла I/V Instrument/Visual Controlled Airspace Контролируемое воздушное пространство для полетов по ППП/ПВП JAA Joint Aviation Authorities Объединенная авиационная администрация (стран Западной Европы) JAA AMC JAA Acceptable Means of Compliance Приемлемые средства соответствия JAA JAR Joint Aviation Requirements Объединенные авиационные требования JBD James Brake Decelerometer (Canada) Измеритель коэффициента сцепления по Джеймсу (Канада) JBI James Brake Index (Canada) Индекс коэффициента сцепления по Джеймсу (Канада) KGS Kilograms Килограммы kHz Kilohertz Килогерц KIAS Knots Indicated Airspeed Приборная скорость в узлах КМ Kilometers Километры KMH Kilometer(s) per Hour Км/ч KT Knots Узлы KTAS Knots True Airspeed Истинная воздушная скорость в узлах L Locator (Compass) Привод LAA Local Airport Advisory Консультативное обслуживание в местном аэропорту LAAS Local Area Augmentation System Система функционального дополнения с ограничейной зоной действия LAHSO Land and Hold Short Operations Операции: посадка и кратковременное ожидание LAL Level Alarm Low – как вариант LAT Latitude Широта LBCM Locator Back Course Marker Приводная радиостанция обратного курса (по¬садки) с маркером LAD GNSS Landing GNSS Локальная дифференциальная GNSS IBM Locator Back Marker Приводная радиостанция обратного маркера LBS Pounds (Weight) Фунты (вес) LC Landing Chart Карта посадки LCG Load Classification Group Классификационная группа нагрузки LCN Load Classification Number Классификационное число нагрузки Lctr Locator (Compass) Привод LDA Landing Distance Available Располагаемая посадочная дистанция LDA Localizer type Directional Aid Средство наведения типа курсового маяка LDI Landing Direction Indicator Указатель направления посадки LDIN Lead-in Light System Система ведущих (посадочных) огней LGTH Length Длина LH Left Hand Левостороннее (движение) LIM Locator Inner Marker Привод внутреннего маркера LLWAS Low Level Wind Shear Alert System Система предупреждения о сдвиге ветра на низких высотах LMM Locator Middle Marker Привод среднего маркера LNDG Landing Приземление, посадка LNAV/VNAV Lateral Navigation/Vertical Navigation Навигация по направлению / Навигация по вертикали LO Locator at Outer Marker Site Приводная радиостанция, совмещенная с вне¬шним маркером LOC Localizer (Jeppesen abbreviation) Курсовой радиомаяк (аббревиатура «Джеппсен») LOG Locator (ICAO abbreviation, not used by Jeppesen) Приводная радиостанция (аббревиатура ИКАО не используется «Джеппсен») LOM Locator Outer Marker Привод внешнего маркера LONG Longitude Долгота LSALT Lowest Safe Altitude Наименьшая безопасная абсолютная высота LT Local Time Местное время LTS Lights Огни LVP Low Visibility Procedures Процедуры при низкой видимости М Meters Метры МАА Maximum Authorized Altitude Максимальная разрешенная абсолютная вы¬сота MAG Magnetic Магнитный MALS Medium Intensity Approach Light System Система огней подхода средней интенсивности MALSF Medium Intensity Approach Light System with Sequenced Flashing Lights Система огней подхода средней интенсивности с бегущими проблесковыми огнями MALSR Medium Intensity Approach Light System with Runway Alingment Indicator Lights Система огней подхода средней интенсивности с индикатором огней створа ВПП MAP Missed Approach Point Точка ухода на повторный заход MASPS Minimum Aircraft System Performance Specification Технические требования к минимальным характеристикам бортовых систем МАХ Maximum Максимум, максимальный MB Millibars Миллибары МВОН Minimum Break Off Height Минимальная относительная высота отключения (автоматики на переход к ручному пилотированию) MBZ Mandatory Broadcast Zone Зона обязательной передачи (радиосигнала) МСА Minimum Crossing Altitude Минимальная абсолютная высота пересечения MCAF Marine Corps Air Facility Аэронавигационное средство морской пехоты MCAS Marine Corps Air Station Авиабаза морской пехоты МСОМ Multicom Оперативное обслуживание для определенного круга абонентов, используемое с целью обес¬печения необходимой связи при использова¬нии ВПП для уменьшения задержки и увеличе¬ния ее пропускной способности МСТА Military Controlled Airspace Воздушное пространство, контролируемое военными MDA Minimum Descent Altitude Минимальная абсолютная высота снижения MDA (H) Minimum Descent Altitude (Height) Минимальная абсолютная (относительная) высота снижения MDT Mountain Daylight Time Горное дневное время (США) MEA Minimum Enroute Altitude Минимальная абсолютная высота по маршруту МЕНТ Minimum Eye Height Over Threshold Минимальная высота глаза (наблюдателя) над порогом (ВПП) MEML Memorial Мемориал, мемориальный МЕТ Meteorological Метеорологический MF Mandatory Frequency Обязательная частота МНА Minimum Holding Altitude Минимальная абсолютная высота ожидания MHz Megahertz Мегагерц Ml Medium Intensity (lights) Средней интенсивности (огни) MiALS Medium Intensity Approach Light System Система огней подхода средней интенсивноети MIL Military Военный MIM Minimum Минимум, минимальный MIN Minute Минута MIRL Medium Intensity Runway Edge Lights Посадочные боковые огни ВПП средней интенсивности MKR Marker Radio Beacon Маркерный радиомаяк MLS Microwave Landing System Микроволновая система посадки MLW Maximum Certificated Landing Weight Максимальная сертифицированная посадочная масса MM Middle Marker Средний маркер MNPS Minimum Navigation Performance Specifications Технические требования к минимальным навигационным характеристикам МОА Military Operation Area Район военных операций МОСА Minimum Obstruction Clearance Altitude Минимальная абсолютная высота пролета препятствий MOPS Minimum Operational Performance Specification Стандарты минимальных эксплуатационных характеристик MORA Minimum Off-Route Altitude (Grid or Route) Минимальная абсолютная высота вне маршрута (сеточная или маршрутная) MPS Meters per Second Метры в секунду MPW Maximum Permitted Weigh Максимальный разрешенный вес MRA Minimum Reception Altitude Минимальная абсолютная высота приема (сиг¬нала) MSA Minimum Safe Altitude Минимальная безопасная абсолютная высота MGS Message (Вывод) сообщение MSL Mean Sea Level Средний уровень моря MST Mountain Standard Time Горное стандартное время (США) МТА Military Training Area Район военных тренировочных полетов MTAF Mandatory Traffic Advisory Frequency Предписанная частота для консультативного движения МТСА Minimum Terrain Clearance Altitude Минимальная безопасная абсолютная высота над рельефом местности МТМА Military Terminal Control Area Военный узловой диспетчерский район MTOW Maximum Take-off Weight Максимальная взлетная масса MTWA Maximum Total Weight Authorized Максимальная разрешенная общая масса MUN Municipal Муниципальный (городской) MVA Minimum Vectoring Altitude Минимальная абсолютная высота векторения MVFR Marginal VFR ПВП в особых условиях N Night, North or Norhern Ночь, север или северный NA Not Authorized He разрешено NAAS Naval Auxiliary Air Station Военно-морская вспомогательная авиастанция NADC Naval Air Development Center Авиационный научно-исследовательский центр ВМС NAEC Naval Air Engineering Center Авиационно-технический центр ВМС NAF Naval Air Facility Военно-морские авиационные навигационные (радио)средства NALF Naval Auxiliary Landing Field Вспомогательное посадочное поле ВМС NAP Noise Abatement Procedure Процедура уменьшения шума NAR North American Routes Северо-Американские маршруты NAS Naval Air Station Авиастанция ВМС NAT North Atlantic Traffic Полеты в Северной Атлантике NAT/OTS North Atlantic Traffic/Organized Track System Полеты в Северной Атлантике / Система организованных треков NATL National Национальный NAV Navigation Навигация NAVAID Navigational Aid Навигационное средство NCA Northern Control Area Северный диспетчерский район NCRP Non-Compulsory Reporting Point Пункт необязательного доклада NDB Non-Directional Beacon / Radio Beacon Ненаправленный радиомаяк / Радиомаяк NE Northeast Северо-восток NM Nautical Mile(s) Морская миля(и) No Number Число, номер NoPT No Procedure Turn Процедура стандартного разворота не требуется NOTAM Notices to Airmen Извещения для летчиков NSE Navigation System Error Погрешность навигационной системы NW Northwest Северо-запад NWC Naval Weapons Center Военно-морской центр вооружения О/А On or About «На» или «около» ОАС Oceanic Area Control Диспетчерское обслуживание в океаническом Районе OAT Operational air traffic Оперативное воздушное движение OBS Omnidirectional Bearing Selected Заданное (выбранное) направление (пеленг) выхода в пункт маршрута ОСА Oceanic Control Area Океанический диспетчерский район ОСА (Н) Obstacle Clearance Altitude (Height) Абсолютная (относительная) высота пролета препятствий OCL Obstruction Clearance Limit Запас высоты пролета препятствия OCNL Occasional Нерегулярный ОСТА Oceanic Control Area Океанический диспетчерский район ODALS Omni-Directional Approach Light System Система всенаправленных огней подхода ОМ Outer Marker Внешний маркер OPS Operations or Operates Работы, эксплуатации, полеты или работает, эксплуатирует, выполняет полет O/R On Request По запросу О/Т Other Times В другое время OTS Out-of-Service Неисправен, не работает, обслуживание не предоставляется OTS Organized Track System Система организованных треков Прыжок с парашютом
в Tандеме с инструктором

Киев (Киевская обл.)
1 (один участник)
Сб — Вс
Выбор удобного времени