Обзор робота-пылесоса iLife A8 с навигацией и двумя видами щеток на выбор
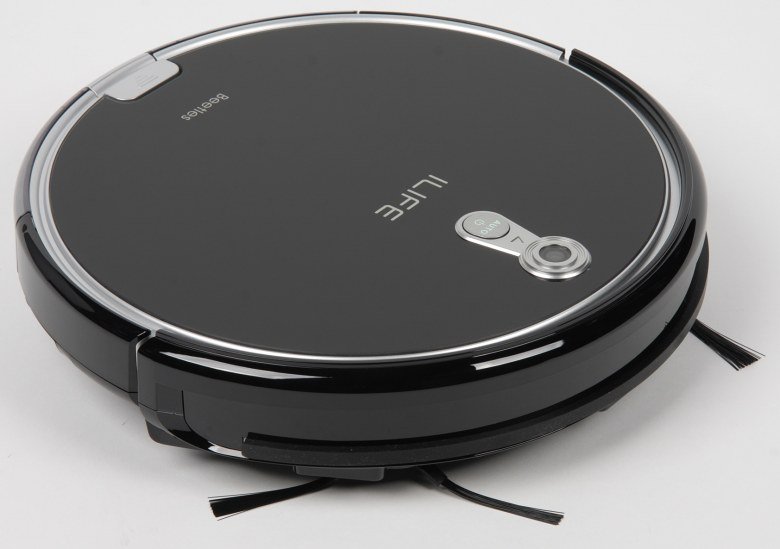
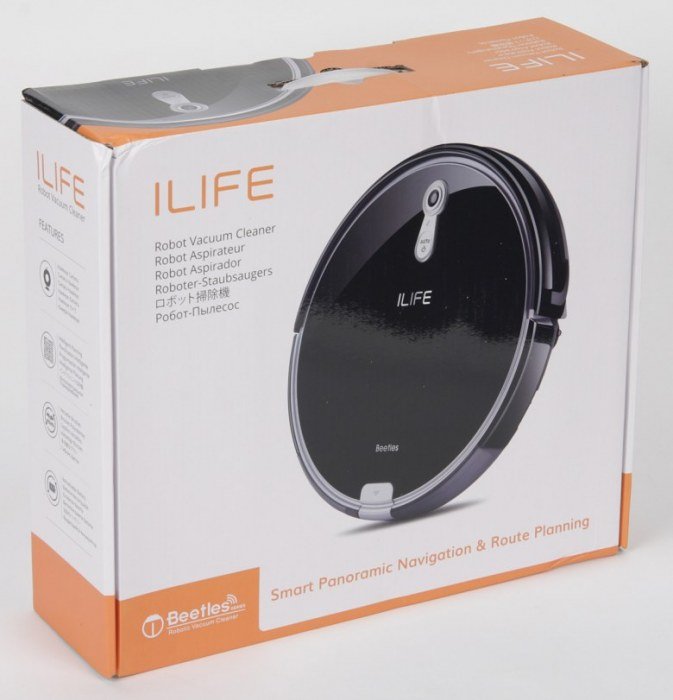
Робот-пылесос iLife A8 упакован в две коробки — внешнюю защитную из толстого гофрокартона, и внутреннюю из картона потоньше и уже с ручкой.
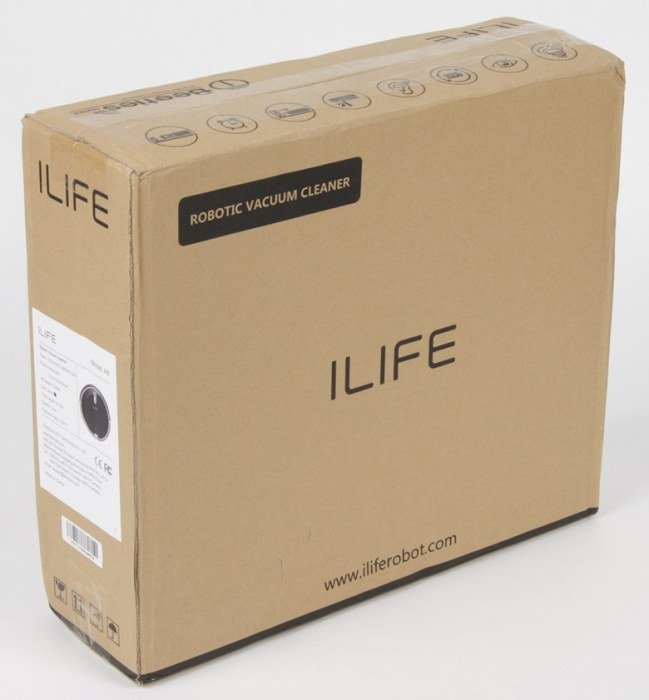
При необходимости ручку от внешней коробки можно втащить наружу, чуть подрезав внешнюю коробку.
В комплект поставки входят все необходимые для работы робота аксессуары, включая элементы питания для пульта ДУ.
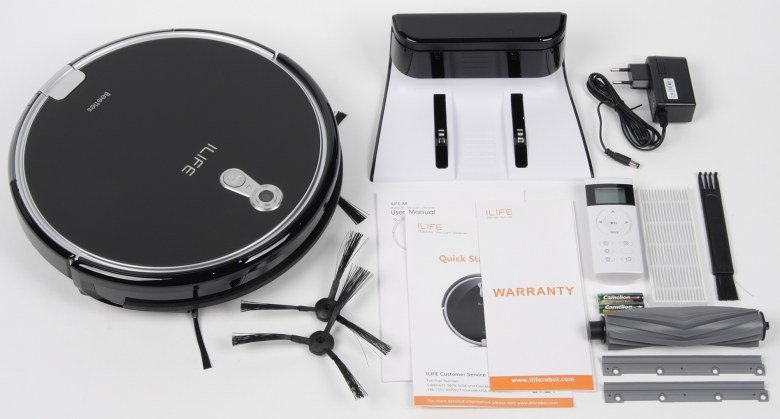
Запасные части и расходные материалы в комплекте поставки представлены сменным складчатым фильтром последней ступени, валиком-скребком (щетка с ворсом установлена), двумя запасными резиновыми скребками и набором (правая и левая) боковых щеток. Есть и комбинированная щетка-гребенка, которую можно использовать для чистки пылесборника, самого робота и основной щетки в частности.
Краткое и полное руководства на английском языке. Качество текста и полиграфического исполнения хорошее.
Корпус робота изготовлен в основном из пластика. Верхняя половина корпуса и бампер имеют черное зеркально-гладкое относительно устойчивое к повреждениям покрытие, а нижняя — с более практичной матовой поверхностью без покрытия. Преимущественно темный цвет корпуса осложняет поиск робота в темных закоулках квартиры, когда он по какой-то причине не вернется на базу, также робота сложнее заметить боковым зрением, когда он путается под ногами, а значит, с большей вероятностью на него можно наступить. Верхняя панель прикрыта пластиной из минерального закаленного стекла, поэтому она не царапается и легко очищается, но и следы от пальцев на ней очень заметны. Пластиковый ободок сверху по периметру, вставка контрольной панели и фиксатор пылесборника имеют серебристое покрытие. На верхней панели ближе к передней части есть единственная механическая кнопка с подсвечивающимися словом Auto и значком питания.
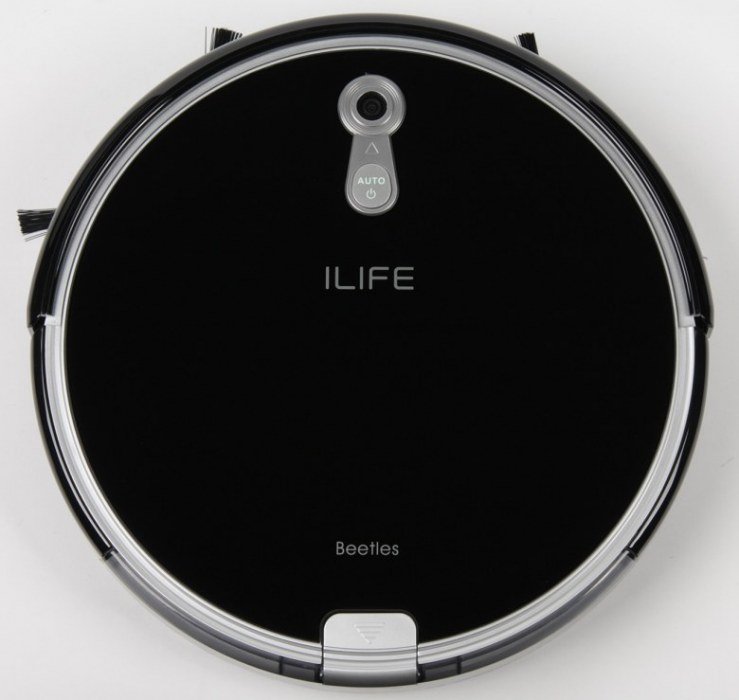
В зависимости от текущего состояния этот индикатор светится или мигает зеленым, оранжевым или красным. Яркость индикатора невысокая, в освещенном помещении из-за отблесков на серебристой поверхности кнопки сложно рассмотреть, что именно показывает индикатор. Дополнительно о своем состоянии робот информирует с помощью коротких и не очень громких звуковых сигналов и плохоразборчивых сообщений на английском языке. Отключить звуковое оповещение нельзя. Перед кнопкой есть глазок направленной вверх камеры, прикрытый защитным минеральным стеклом.
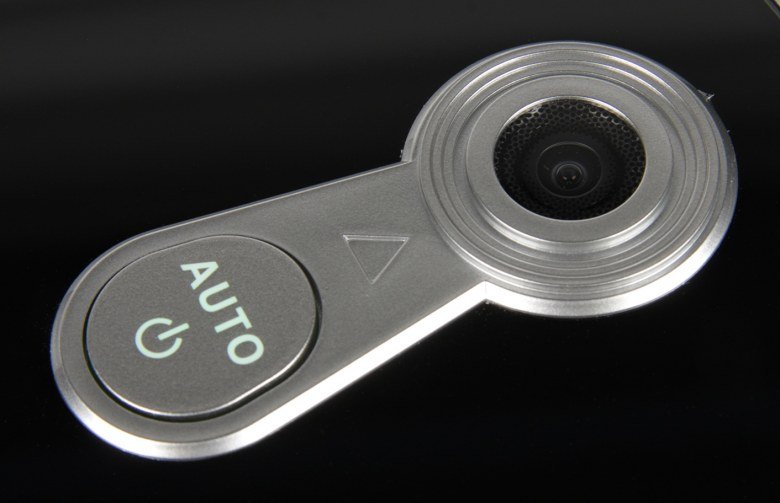
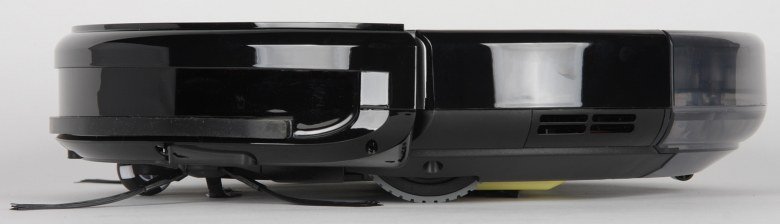
Как указывает производитель «камера с алгоритмом PanoView строит карту помещений по потолку». Пылесос имеет почти идеально круглую форму диаметром 315 мм (здесь и далее по тексту приведены результаты наших измерений). Края снизу скошены, что помогает роботу преодолевать препятствия, а некоторая угловатость при переходе от верхней панели к боковой поверхности и бортик на бампере сверху снижают вероятность того, что пылесос будет застревать под препятствиями с небольшим просветом.
Масса робота равна 2,73 кг.
На днище расположены две контактные площадки, передний опорный поворотный ролик, боковые щеточки, крышка батарейного отсека, два ведущих колеса, отсек основной щетки. Ближе к краю сразу за бампером расположены три ИК-датчика перепада высоты, благодаря которым робот-пылесос может избежать падения со ступенек.
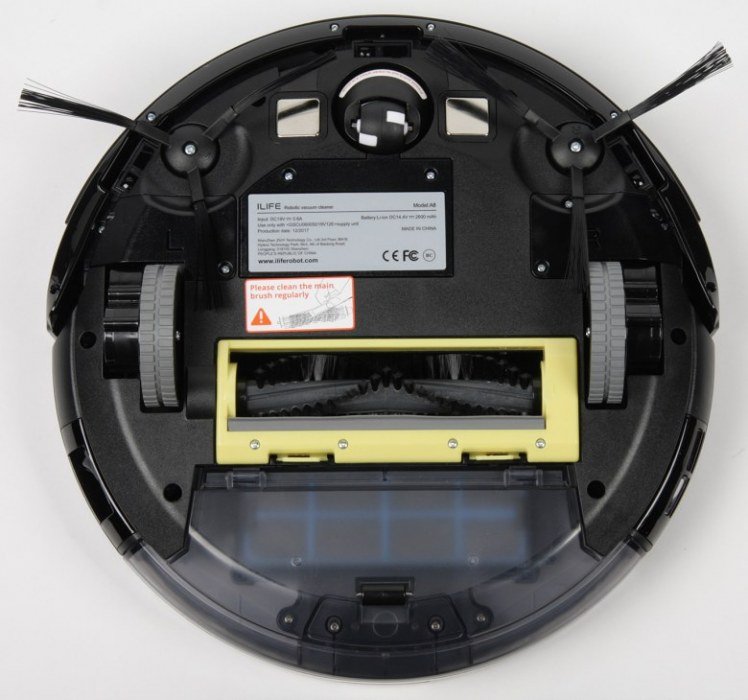
Передний ролик изготовлен из черного упругого пластика чередующегося с белым и жестким. Сделано это не просто так, а для того, чтобы робот с помощью оптического датчика, расположенного под роликом, мог определять, перемещается ли он во время уборки или нет, то есть застрял, в последнем случае робот выключается и подает сигнал бедствия.
Оси ведущих колес расположены на одном диаметре окружности корпуса, это позволяет роботу совершать разворот на месте без изменения границ, занимаемой им площади. Положительную роль играют относительно небольшая высота, равная 75 мм, и гладкий по периметру корпус. Ведущие колеса диаметром 65 мм оснащены резиновыми покрышками с неглубокими грунтозацепами. Колеса установлены на подпружиненных шарнирах, имеющих ход в 28 мм, что также улучшает способность робота преодолевать препятствия. Всю переднюю половину корпуса огибает подпружиненный бампер с небольшим ходом.
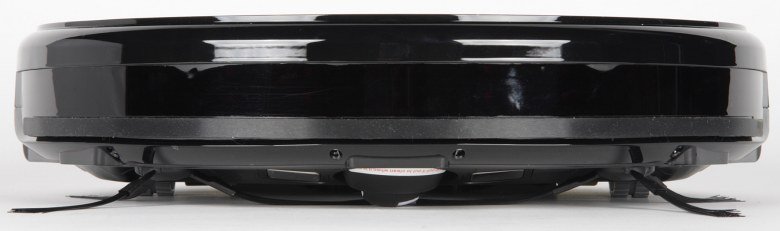
Сдвиг бампера вызывает срабатывание механических датчиков препятствий. Расстояние от пола до нижней точки бампера равно 16 мм, значит, на ступеньку такой высоты робот потенциально может заехать. Для защиты мебели спереди на бампер в нижней его части наклеена полоса из резины средней жесткости. Выше на бампере за окошком из тонированного пластика находятся ИК-датчики обнаружения препятствий, базовой станции и, возможно, приемник команд с пульта ДУ.
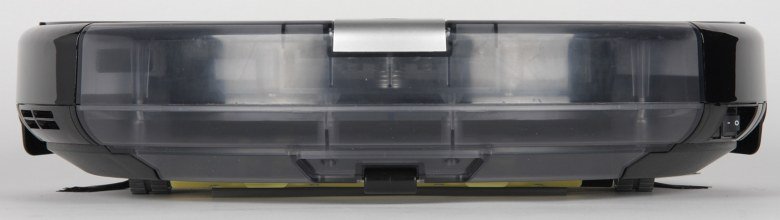
Нажав на фиксатор сзади, можно отсоединить пылесборник от корпуса робота.
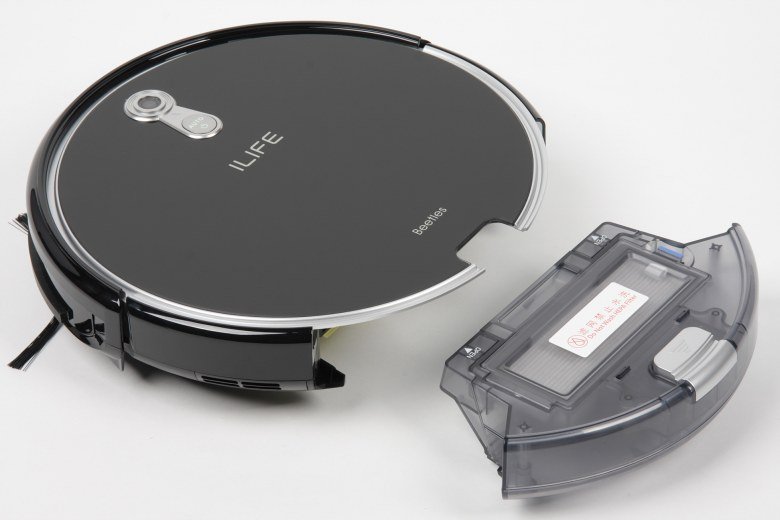
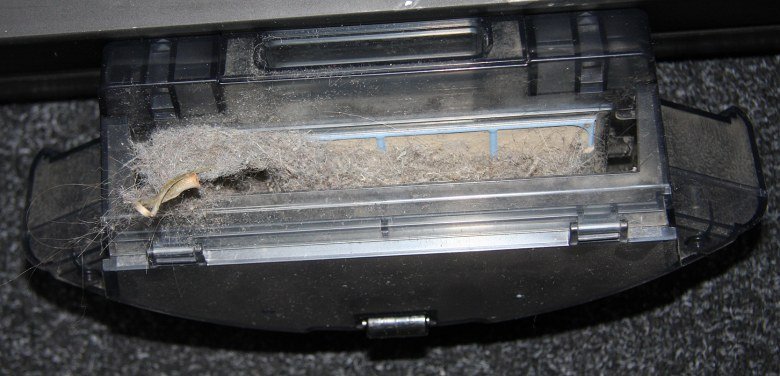
Корпус пылесборника выполнен из слегка тонированного полупрозрачного пластика, но особой пользы это не приносит, так как взглянуть на него можно только или перевернув пылесос днищем вверх или вынув пылесборник. Передняя часть пылесборника откидывается на большой угол, что позволяет без труда вытряхнуть скопившийся мусор. Однако отсек для мусора относительно узкий и его будет неудобно чистить с помощью обычного пылесоса с щелевой насадкой, также передняя перегородка на откидывающейся части невысокая, поэтому мусор легко просыпается из закрытого пылесборника. Именно высота этой перегородки ограничивает полезную емкость пылесборника по отношению к тяжелому мусору.
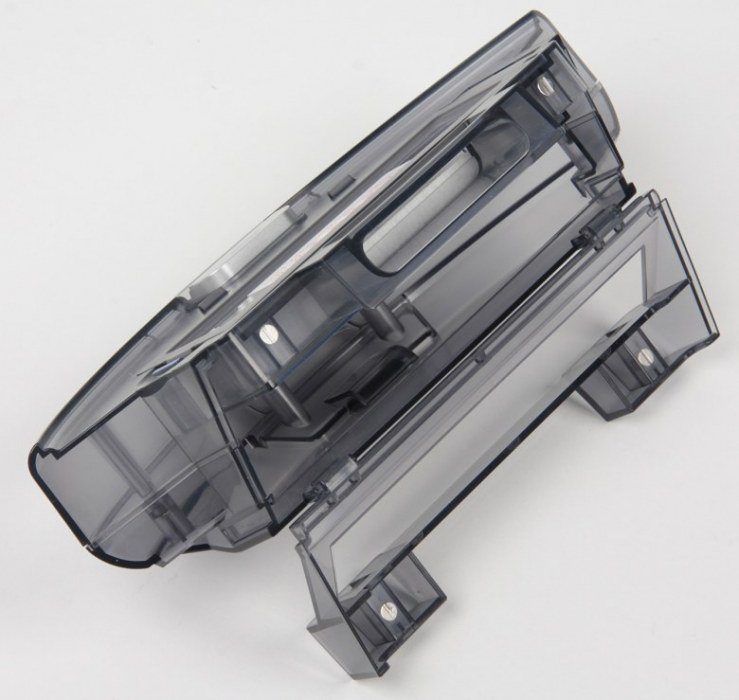
В закрытом положении передняя крышка удерживается магнитными фиксаторами. Для полной очистки нужно открыть верхнюю крышку пылесборника и вынуть сначала складчатый фильтр тонкой очистки, потом поролоновый фильтр и следом предварительный сетчатый фильтр.
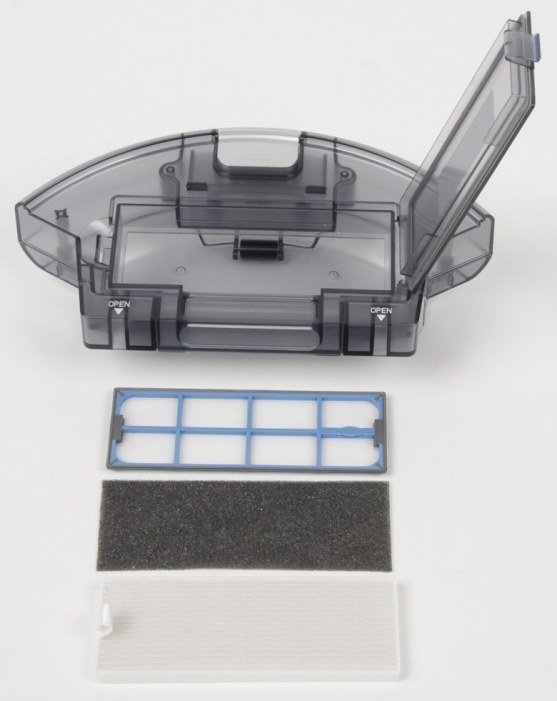
С нашей точки зрения такая многоступенчатая система фильтрации избыточна и только снижает воздушный поток, хватило бы и одного фильтра-сеточки. В любом случае, поролоновый уж точно лишний. Впрочем, в ходе тестов на первом фильтре собиралось много легкого мусора (и это с чистого пола), то есть мощность всасывания даже со всеми фильтрами относительно высокая. Отметим, что вентилятора в самом пылесборнике нет, поэтому пылесборник и два фильтра (кроме складчатого) можно мыть под водой, главное потом все хорошо высушить. Боковые щеточки имеют длинную щетину средней жесткости, пучки которой выходят из упругих поводков. Правая и левая щеточки отличаются поворотом поводков, а чтобы пользователь знал, какую куда устанавливать, на щеточках и на днище выдавлены буквы L и R. К оси привода щеточки крепятся с помощью самореза с головкой под крестовую отвертку.
Вал основной щетки гладкий, относительно большого диаметра и с продольными канавками — это облегчает освобождение вала просто пальцами без помощи инструментов от ниток, волос и прочего намотавшегося. Щетина на этой щетке имеет среднюю жесткость, а ее пучки идут волнами, что уменьшает звук от вращения щетки в контакте с полом. Торцы оси щетки заглушены бобышками из черного пластика. Из центра одной выходит стальная ось, которая, вращается в шариковом подшипнике, запрессованном в торец оси щетки. На эту ось надевается бобышка из резины, которая по замыслу разработчиков должна снижать шум и вибрации.
Альтернативная основная щетка представляет собой цилиндр из резины с лопастями-скребками. В остальном ее конструкция схожа с описанной выше щеткой. Основное преимущество такой безворсовой щетки перед традиционной со щетиной заключается в том, что на эту резиновую не так быстро наматываются волосы, шерсть, волокна и т. д., а все намотавшееся легко снимается при очистке.
Щетка в отсеке фиксируется рамкой из желтого пластика. На этой рамке есть резиновый скребок, который помогает щетке подхватывать мусор с пола и забрасывать его в пылесборник.
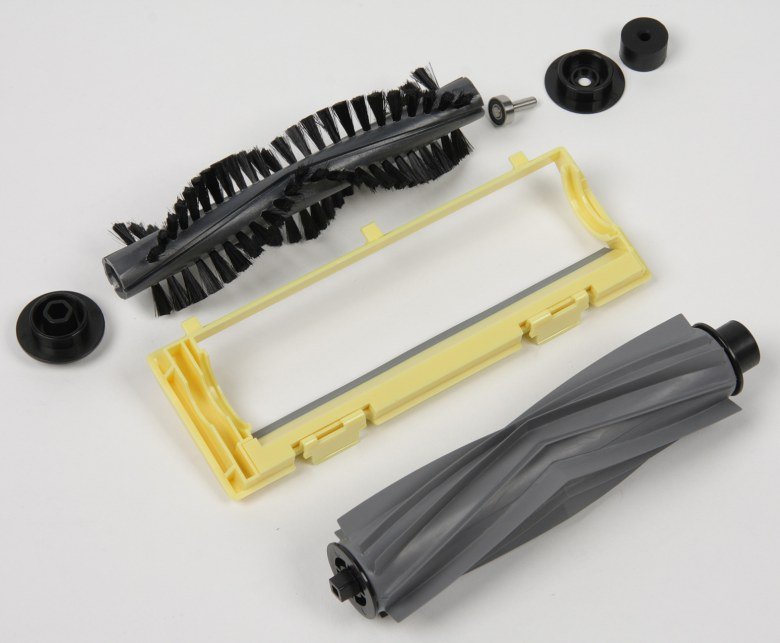
Отметим, что редукторы приводов щеток и колес позволяют их проворачивать рукой, это очень помогает, когда нужно вытащить робота, например, из-под дивана, под которым он застрял, или распутать что-то намотавшееся на колеса или щеточки. При уборке передние боковые щеточки подгребают мусор к центру, затем частички мусора закидываются основной щеткой в пылесборник, а поток воздуха помогает засасывать в пылесборник самый легкий мусор. Упругие прокладки на всем пути от входного отверстия пылесборника до вентилятора исключают паразитный подсос воздуха мимо фильтров и пылесборника.
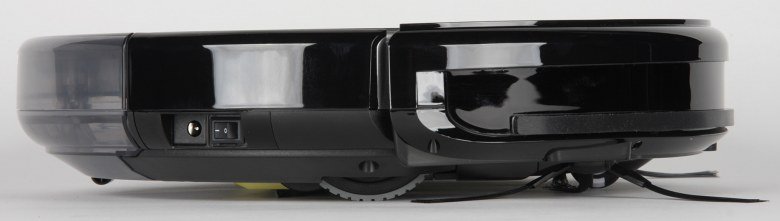
На правом боку находится разъем питания для прямой зарядки аккумулятора и клавиша, отключающая батарею от цепей робота.
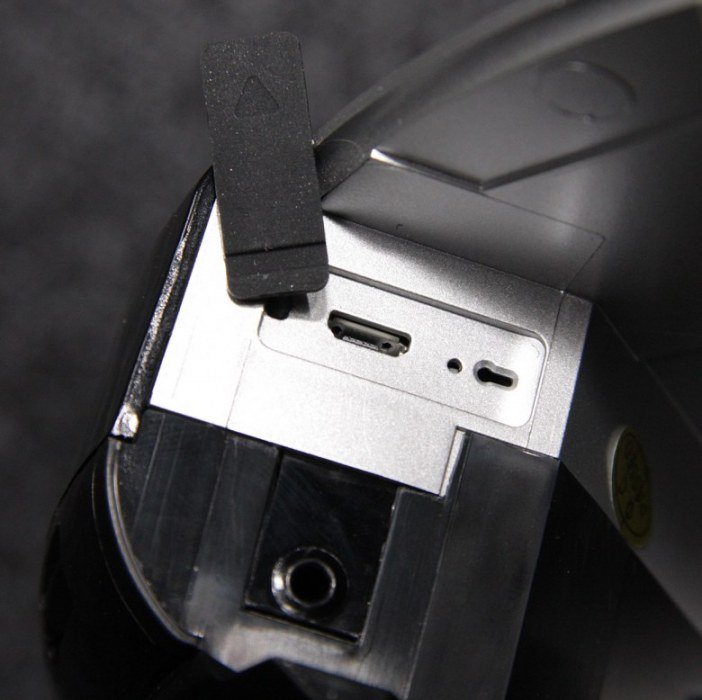
На стенке отсека для пылесборника за резиновой заглушкой есть разъем Micro-USB, который используется в сервисных целях, обновление пользователем встроенного ПО не поддерживается.
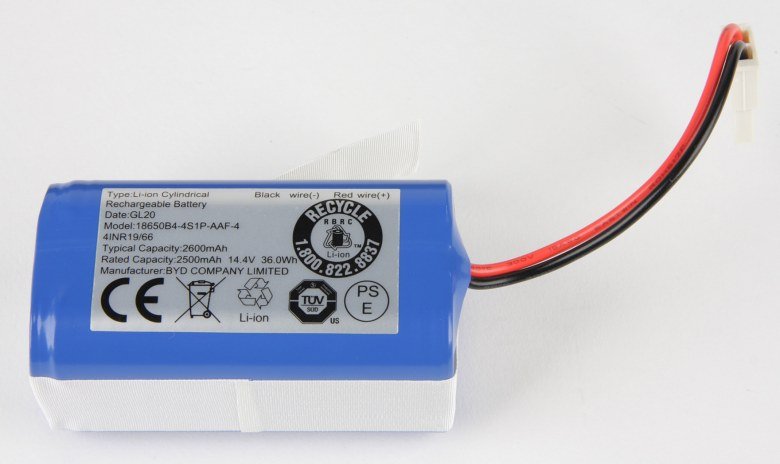
В данном роботе установлена литий-ионная аккумуляторная батарея. Батарейный блок составлен из четырех цилиндрических элементов популярного типоразмера 18650.
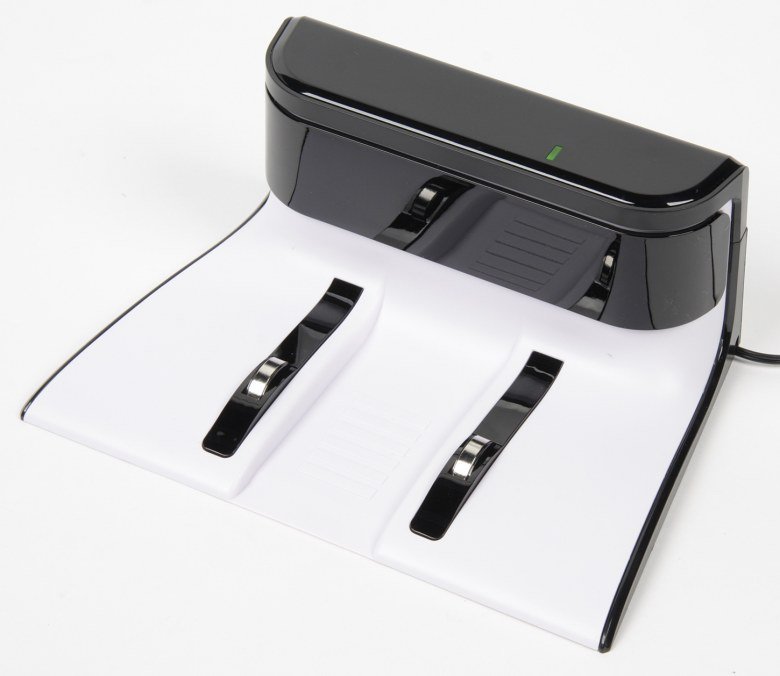
База, на которой пылесос заряжается, имеет большое основание, на которое снизу наклеены четыре противоскользящие резиновые ножки-накладки.
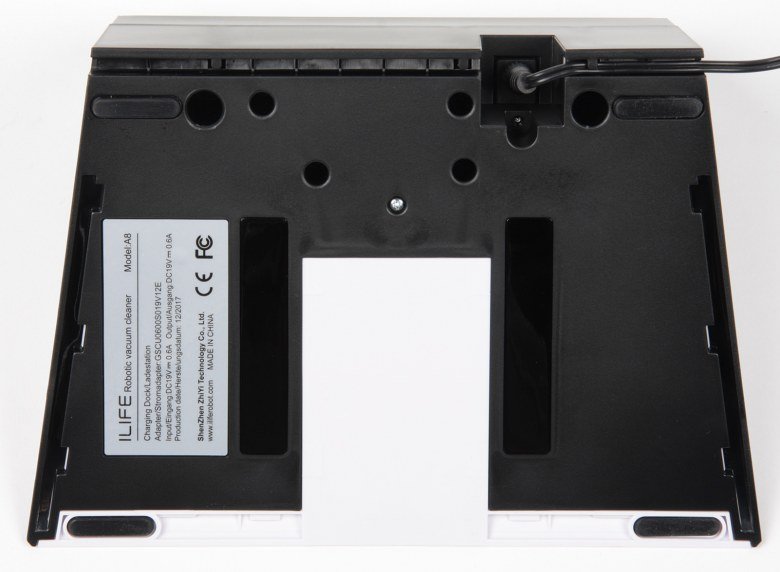
Питается база от внешнего адаптера питания, который также можно использовать для зарядки робота, минуя базу, если по какой-то причине она недоступна. Кабель можно уложить в каналы на днище базы и вывести на правую или на левую сторону.
К пылесосу прилагается небольшой ИК-пульт дистанционного управления.
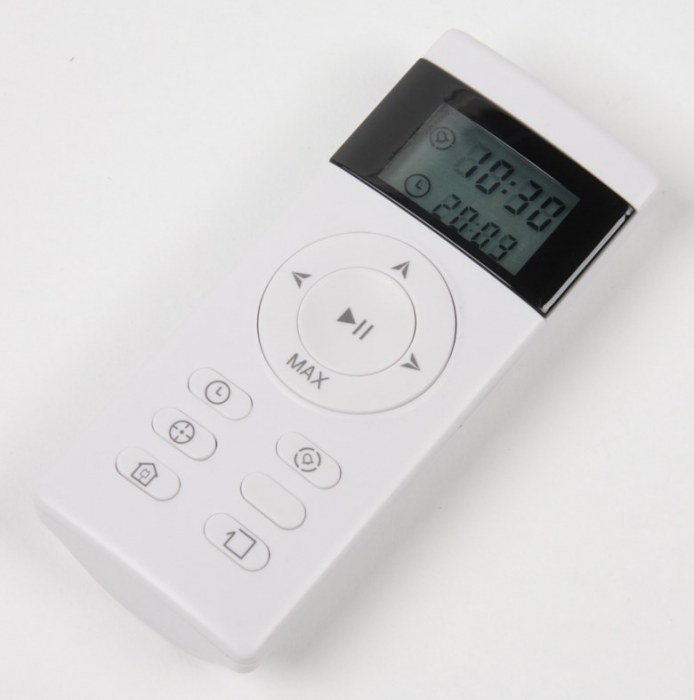
Экранчик в передней части пульта показывает текущее время и время, на которое запланирован автоматический запуск уборки.
Робот-пылесос iLife A8 имеет четыре режима уборки:
Автоматический режим — робот убирает всю доступную ему площадь, а убрав ее, возвращается на базу для зарядки аккумулятора. Если одного заряда не хватило на уборку всей площади, то робот продолжит уборку после зарядки. Сколько может быть таких циклов и каков максимальный размер убираемой площади неизвестно. Если запускать робота не с базы, то, выполнив уборку, он возвращается в то место, откуда был запущен. Включается автоматический режим нажатием на кнопку запуска на пульте или кнопку Auto на самом роботе. Также этот режим используется во время уборки по расписанию.
В ручном режиме уборки направление движения робота задается с помощью кнопок пульта дистанционного управления. Робот поворачивает на месте на фиксированный угол (слишком большой для точного задания направления) при нажатии на стрелки вправо-влево на пульте и движется вперед до столкновения с препятствием при нажатии на стрелку вверх.
Для интенсивной очистки определенного места нужно перенести туда робота или направить его в нужное место в режиме ручного управления, а затем нажать на кнопку со значком прицела на пульте. Робот выполнит уборку в квадрате со стороной примерно в 105 см.
Еще одним вариантом уборки является движение только вдоль стен и препятствий. Включает этот режим кнопка на пульте со значком квадратика со стрелкой.
Во время уборки в любом из режимов нажатие на кнопку Max на ДУ повышает мощность всасывающего вентилятора робота (повторное нажатие на эту кнопку снижает мощность до нормальной).
Есть возможность назначить ежедневный запуск уборки в автоматическом режиме на определенное время. Для этого на пульте нужно установить текущее время и время начала уборки, контролируя по звуковым сигналам, что таймеры робота и пульта синхронизированы.
Тестирование
Ниже представлены результаты тестирования по нашей методике, подробно описанной в отдельной статье. Сначала в режиме с нормальной мощностью вентилятора и щеткой с ворсом.
| Запуск | Время уборки, мин:сек | % (суммарный) |
|---|---|---|
| 1 | 8:00 | 79,0 |
| 2 | 7:12 | 89,6 |
| 3 | 7:34 | 92,2 |
Видео ниже снято сверху с одной точки, база находится внизу по центру, при обработке часть видеоряда ускорена в десять раз, первый запуск на уборку:
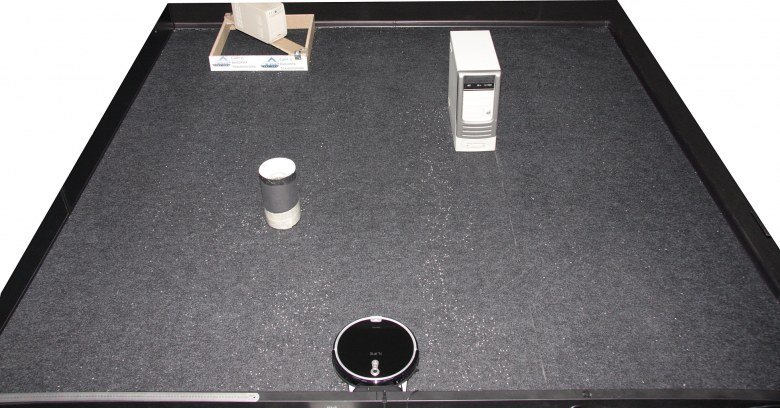
Робот убирает быстро, но качество не самое высокое, мало того, что за один проход много риса остается на полу, так еще и не везде робот проезжает при первом запуске. Вот результат после первого цикла уборки:
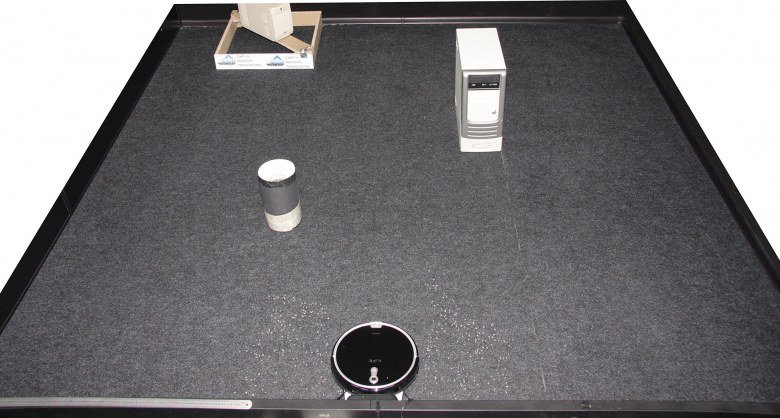
После третьего запуска мусора существенно меньше:
В углах мало, в загончике мало, в основном мусор остался около базы:
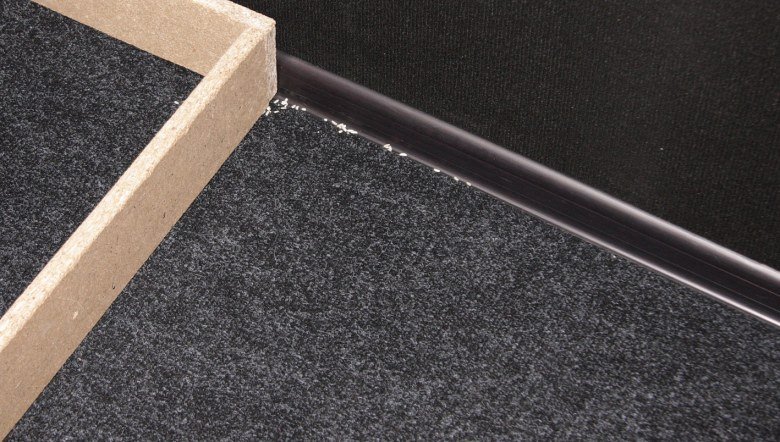
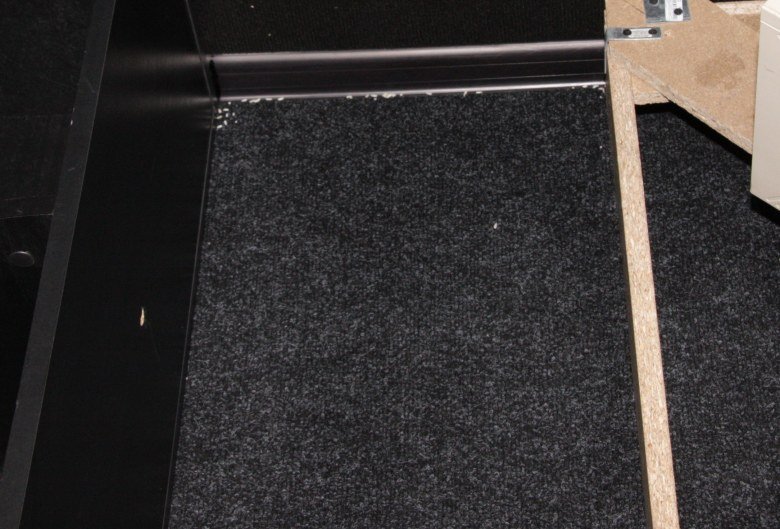
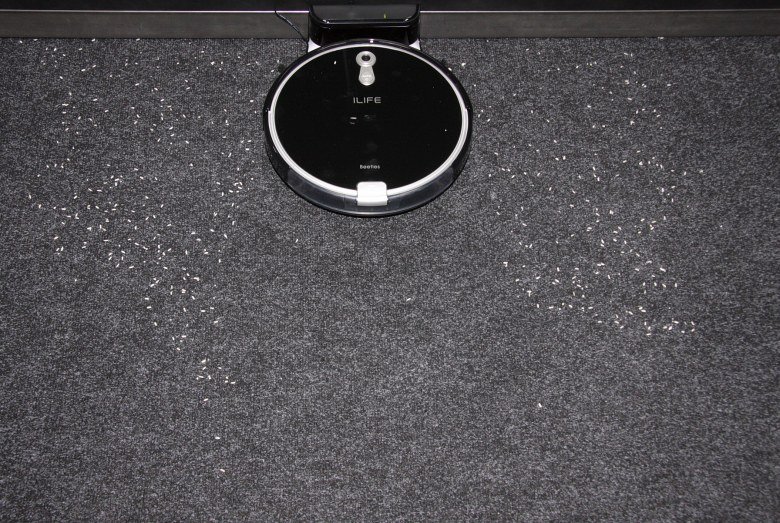
Доступную территорию робот однократно проходит змейкой с минимальным перекрытием и по возможности наиболее рациональным способом. Робот определенно строит и использует карту убираемой поверхности, это видно по маршруту движения — он по возможности убирает поверхность только один раз и целенаправленно переходит к тому месту, которое он еще не убирал. Без карты такое поведение было бы невозможно осуществить. По крайней мере, в небольшом тестовом помещении робот сохраняет ориентацию даже в полной темноте, то есть камера не является основным и единственным навигационным прибором. Робот с готовностью забирается в узкий загончик (на 50 мм шире ширины робота) и тщательно там убирает. С базой робот обращается очень аккуратно, даже слишком аккуратно, не толкает и не сдвигает, но и объезжает ее далеко, оставляя около нее часть мусора. Паркуется робот уверенно, и в наших тестах всегда с первого раза. Между высокими вертикальными и хорошо отражающими ИК-лучи стенками и корпусом робота обычно остается небольшой зазор, тогда как к низким, наклонным (например, к плинтусу) или черным в ИК-свете стенкам робот подъезжает вплоть до срабатывания механического датчика в бампере.
Теперь в режиме с высокой мощностью вентилятора:
| Запуск | Время уборки, мин:сек | % (суммарный) |
|---|---|---|
| 1 | 7:51 | 81,6 |
| 2 | 7:42 | 89,6 |
| 3 | 7:09 | 91,5 |
Увеличение мощности вентилятора в случае нашего тестового мусора не улучшает качество уборки. Видимо, рис в основном забрасывается щеткой, а не засасывается потоком воздуха. Теперь установим щетку без ворса, режим нормальной мощности вентилятора:
| Запуск | Время уборки, мин:сек | % (суммарный) |
|---|---|---|
| 1 | 7:10 | 81,1 |
| 2 | 7:16 | 90,6 |
| 3 | 7:28 | 92,8 |
В данном случае щетка без ворса настолько же эффективна, что и с ворсом.
На видео ниже показан вариант локальной уборки:
Дополнительно были проведены натурные испытания. Для этого в офисном и относительно чистом помещении был выгорожен участок из нескольких комнат общей площадью примерно 94 м². В коридоре (23 м²) только шкаф в торце, в других помещениях заполнение мебелью среднее, людей нет. Схема помещения приведена ниже. На ней цветными прямоугольниками отмечены доступные роботу комнаты. База робота установлена на схеме внизу справа.
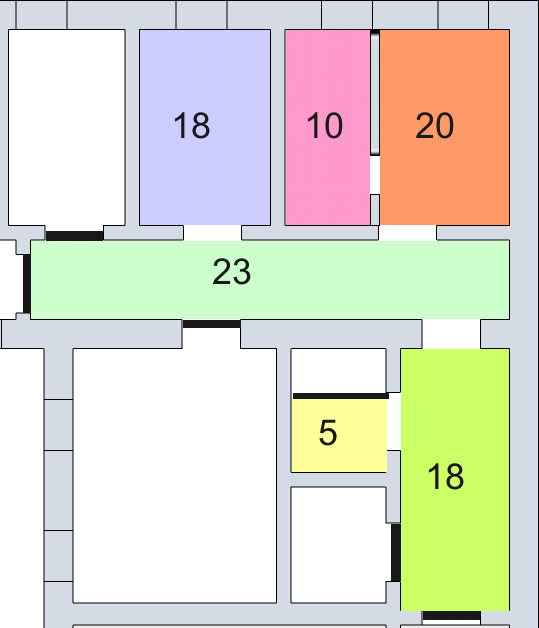
Установлена была щетка без ворса, мощность вентилятора — нормальная. На одном заряде аккумулятора робот убрал этот участок примерно 2,5 раза (235 м² суммарно), затратив на все около 2 часов 30 минут Два раза робот, закончив уборку, целенаправленно возвращался на базу и парковался на ней (но его мы с нее сразу запускали обратно на уборку). Один раз уборку пришлось прервать примерно на половине, так как что-то попало в оптический датчик за бампером, пришлось робота потрясти, вернуть на базу и запустить на уборку. На взгляд особо больших пропусков не было. Стоит отметить, что, несмотря на препятствия в виде порожков уступом и ножек многочисленных стульев, робот заезжал, куда мог протиснуться и нигде не застревал.
На боковые щетки и на само тело основной щетки ничего не намоталось. Намоталось на торцы, но все легко снялось.
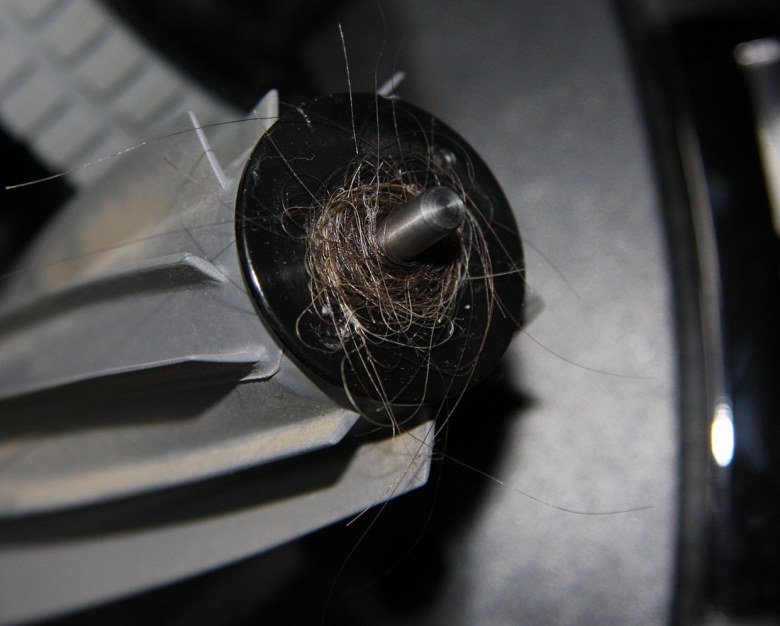
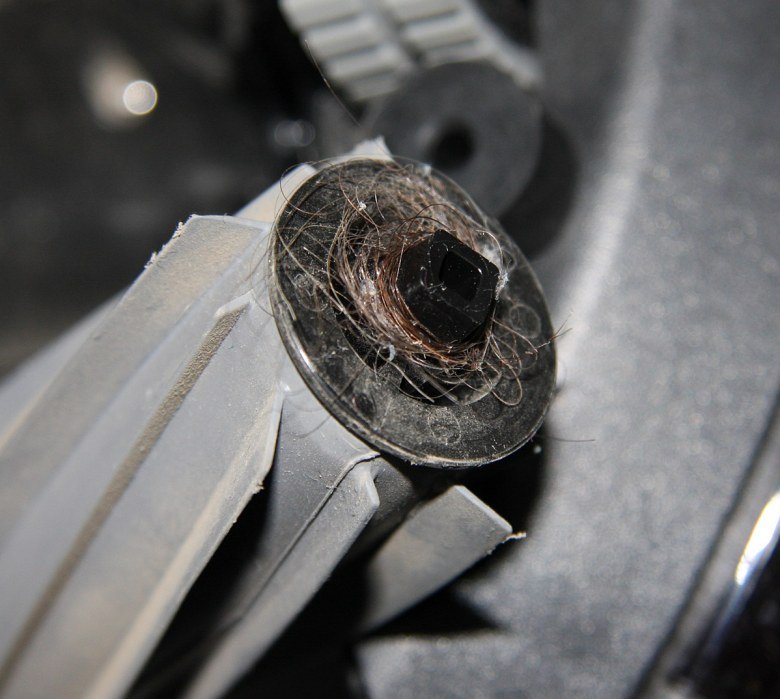
Пылесборник переполнился так, что мусор из него начал вываливаться обратно.
На восстановление заряда роботу требуется провести на базе 4 часа 2 минуты. Во время зарядки от сети потребляется до 15 Вт. 0,6 Вт потребляется после окончания зарядки и столько же потребляет база без робота.
Уровень шума немного увеличивается при включении вентилятора на максимальную мощность.
| Мощность вентилятора | Уровень шума, дБА |
|---|---|
| Нормальная | 53,4 |
| Максимальная | 55,8 |
Робот относительно тихий. Характер издаваемого им шума не раздражает, находиться в одной комнате с работающим роботом более-менее комфортно. Для сравнения, уровень шума в этих условиях обычного (не самого тихого) пылесоса равен примерно 76,5 дБА.
Выводы
В автоматическом режиме iLife A8 убирает, однократно обходя змейкой доступную ему площадь помещения, и сам возвращается на базу для зарядки аккумулятора. Убирает робот быстро, но не очень качественно; впрочем, последовательные запуски вручную или по расписанию этот недостаток частично исправляют. При необходимости пользователь может вручную управлять движением робота, включать режимы интенсивной очистки локального участка или следования вдоль стен. К особенностям робота относятся возможность установки альтернативной безворсовой щетки-скребка, на которую в меньшей степени наматываются волосы, шерсть, нитки и пр., поэтому данного уборщика можно рекомендовать при наличии шерстистых домашних животных.
Достоинства:
- Система ориентации и прокладка рационального маршрута
- Как минимум однократное возобновление уборки после подзарядки
- Большая максимальная площадь уборки от одного заряда аккумулятора
- Альтернативная безворсовая основная щетка
- Тихая работа
- Невысокий корпус
- Уборка по расписанию
- Устойчивая база
- Хорошая комплектация
Недостатки:
- Оставляет много мусора около базы
- Небольшой полезный объем пылесборника
Так ли умны «роботы-пылесосы»? Рассматриваем датчики для навигации
Роботом-пылесосом в доме уже никого не удивить. У кого-то они есть, кто-то хочет приобрести, кто-то считает игрушкой. И производители пользуются этими желаниями, и пытаются продать нам что-то. Именно что-то, потому что маркетинговые отделы компаний из кожи лезут, придумывая завлекательные названия и наделяя несложные решения несуществующими возможностями. Дальше я попытаюсь разложить устройство роботов-пылесосов «по полочкам» и рассказать об их сенсорах.
Я не буду делать упор на их внутреннее устройство, платы, процессоры, сами механизмы уборки. Моя задача показать, что ничего сверхъестественного в этих домашних помощниках нет и построены они на базовых принципах, мало-мальски знакомых любому прикоснувшемуся к робототехнике. У меня у самого дома есть робот-пылесос от А-бренда (HomeBot), поэтому иногда я буду рассказывать и на его примере тоже и это не реклама бренда. Более того, домашний пылесос носит гордую кличку «Дурачок», так как работает усердно, но.
Но начнем мы с конструкции, потому что это будет объяснять ту или иную форму. По факту почти все домашние роботы-пылесосы это двухколесная тележка с одним или двумя опорными колесами. Форма у 99% моделей круглая. Почему круг, а не квадрат или треугольник? Достаточно посмотреть на вот эти рисунки.
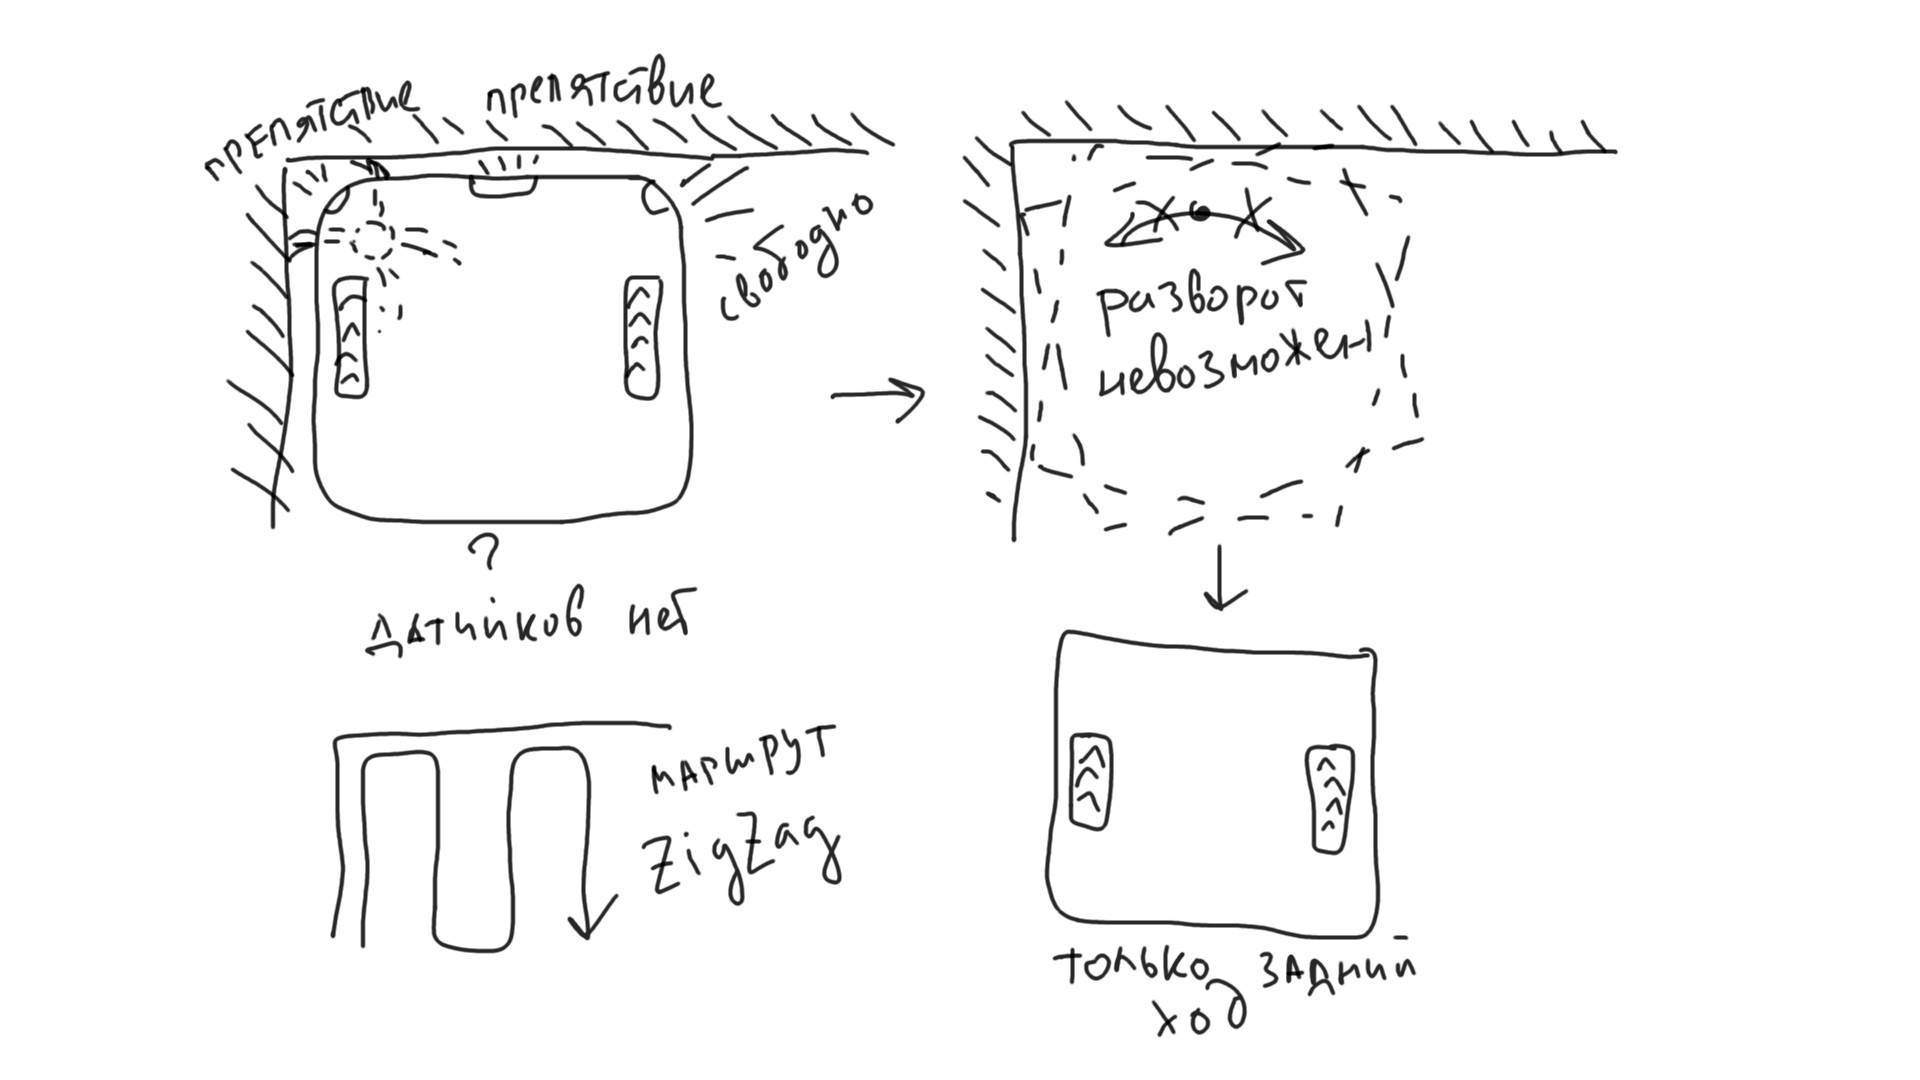
Квадратный пылесос в теории тщательней уберет все углы, так как у нас в большинстве случаев помещения и мебель с прямыми углами, но заехав в угол, он не сможет развернуться, а при движении вдоль стенки так вообще может застрять. С учетом того, что пылесосы убирают «построчно» (это называется алгоритм уборки «зигзаг» и об этом, если вам будет интересно, мы можем поговорить потом), такой робот будет испытывать определенные проблемы с маршрутами. Да, есть производители с «прямоугольным» носом (Hobot, Electrolux и другие), но эволюционно такая форма почти отмерла.
Круглая форма же имеет свои плюсы (двухколесная тележка робота и его симметричная форма позволяет ему разворачиваться на месте) и свои минусы, так как щетки могут не доставать до мусора по углам, а делать их очень длинными тоже проблематично. И даже если производитель заявляет, что у него квадратный корпус, то он будет лукавить (как в случае с моим роботом), так как по факту это будет чуть обтесанный круг.
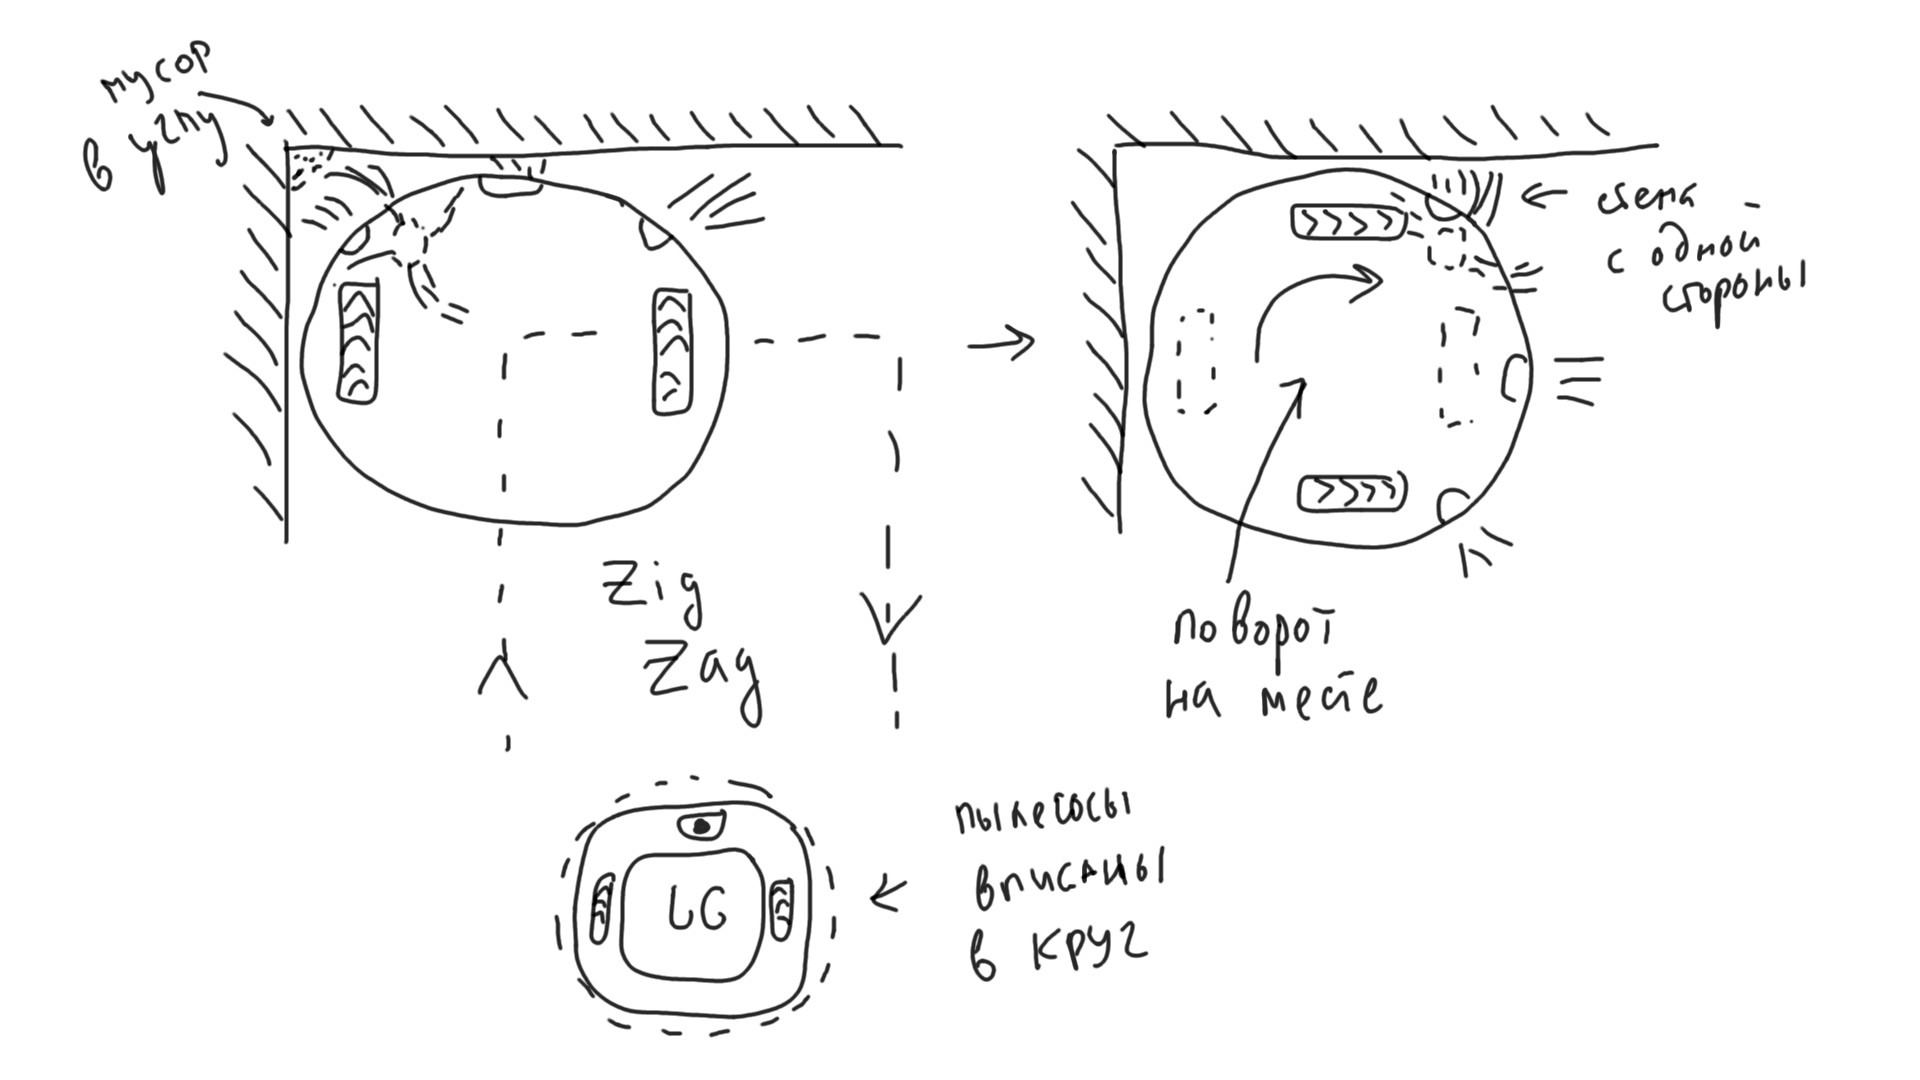
Круглая форма опять же дает больше места для размещения механизмов и батарей и «по классике» мы имеем спереди робота щетки, посередине отверстие для всасывания мусора и контейнер для него, а сзади саму турбину пылесоса и элементы питания.
И эта форма определяет те датчики и принципы навигации, которые применяются на рынке и именно на примере такой формы мы их и рассмотрим, введя некоторую классификацию.
1. Механизм от игрушки, который хаотично гоняет робота по полу. Никаких датчиков нет.
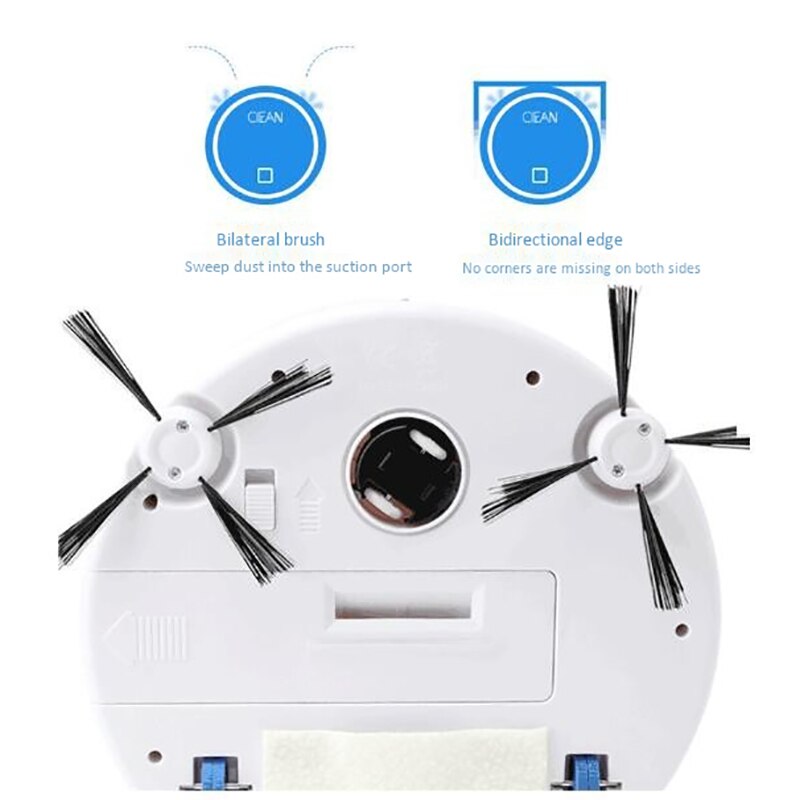
Игрушечный механизм работает по принципу «повернись, когда упрешься в препятствие», электроники нет, включать и выключать эту игрушку вам нужно вручную. Ни о каких возможностях построения карты помещения, зонирования, возвращения на базу и других умных вещах говорить не приходится. Стоят эти игрушки от 700 рублей.
Плюсом обычно имеем концевой выключатель присутствия контейнера и датчик переворота «на брюхо». Эти два датчика в той или иной реализации есть и у более продвинутых моделей.
2. Добавлен ИК датчик нахождения базы (он же центральный датчик приближения) и бампер на концевых выключателях. Энкодеров на колесах нет, ездит робот «от препятствия до препятствия», возврат на базу по ИК-лучам.
Чуть более сложная конструкция. Ударный бампер есть в той или иной реализации у всех роботов-пылесосов. У кого-то он контактный (то есть стоят концевые выключатели), у кого-то бесконтактный (то есть нет механического перемещения), но без него робот не поймет, что куда-то врезался. А врезаться он будет, потому что различные сенсоры на роботе не всегда могут «охватить» все пространство перед ним, у них есть мертвые зоны и бампер последний шанс робота определить препятствие. Но для некоторых пылесосов это единственная возможность «на ощупь» передвигаться.
Бампер устроен просто: два концевых выключателя и подпружиненная полукруглая пластина. Когда пылесос ударяется в препятствие, в зависимости от его расположения, замыкаются оба выключателя или только слева или справа. И пылесос «понимает», что врезался во что-то перед собой или сбоку.

Сзади датчиков обычно нет.
Базу же, что недорогие, что более дорогие модели, видят благодаря старым добрым ИК-лучам. Два параллельных луча образуют «рельсы», на которые наш пылесос пытается «встать» в итоге и приползти к кормушке. Но данный ИК приемопередатчик, состоящий из сдвоенного инфракрасного светодиода и приемника, может выполнять не только функцию нахождения базы, но играть роль бесконтактного датчика препятствий, чтобы робот-пылесос не упирался в стену перед собой.
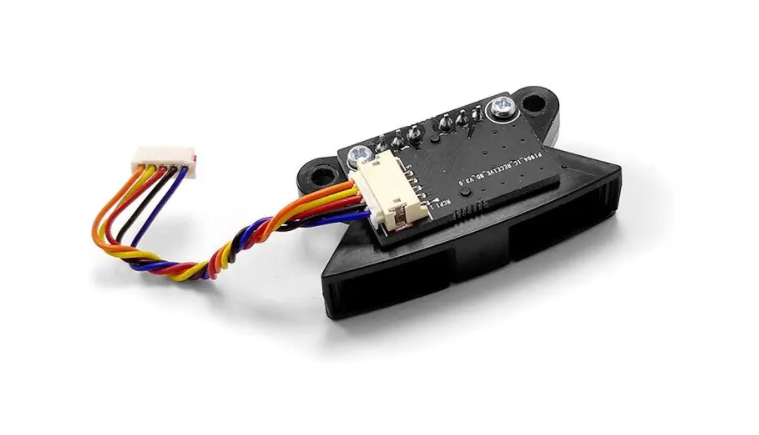
ИК-сенсор может быть установлен не по центру, а по бокам, но отказываться от проверенной технологии производители не спешат, а еще это позволяет управлять пылесосом с обычного ИК-пульта.
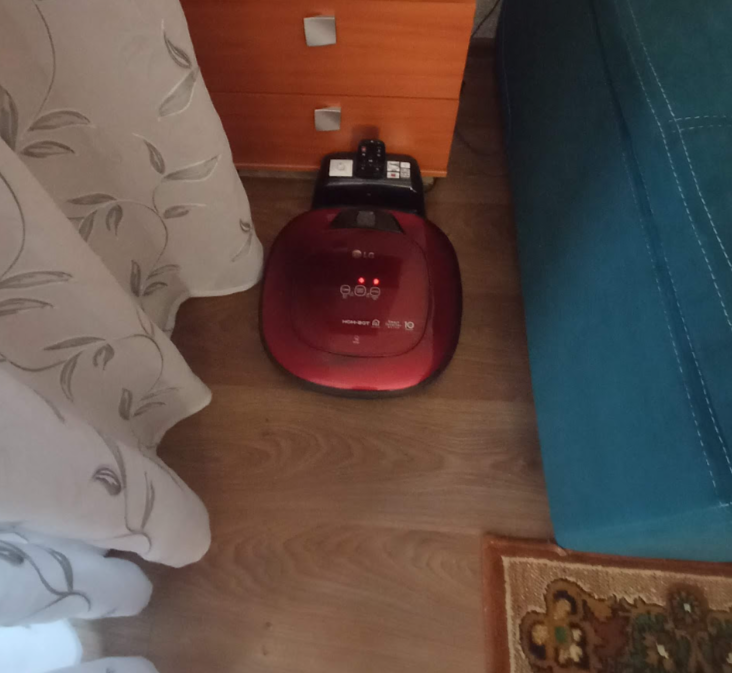
Поэтому производители и рекомендуют оставлять справа и слева от базы по метру-полтора, чтобы был свободный «подъезд» к ней, но мой робот-пылесос спокойно живет в закутке за диваном и находит базу.
4. к. п 3. добавляем энкодеры. Пылесос может точнее отрабатывать свое положение и его повороты уже предсказуемы, а отклонение от прямой линии определяемо. Такой робот будет стараться ездить параллельно линиям своего маршрута и понимать, что повернулся на нужный угол. Мотор-колеса пылесосов снабжаются энкодерами разного типа: щеточными, резистивными, оптическими, на датчиках Холла и т. п. Но цель одна: определить, на какой угол повернулось колесо.
Энкодер также можно поставить только в поддерживающий ролик и определять перемещение по его кручению и повороту. Это позволяет использовать дешевые мотор-редукторы в колесах и упрощает конструкцию, так как оптические датчики энкодера в таком случае просто распаиваются на управляющей плате.

5. к. п. 4 добавляем нижние ИК-датчики уровня. Пылесос перестает падать и может различать высоту (немного, но может). Обычно пункты 4 и 5 делают совместно, так как пылесосы такого уровня уже стоят до десятка тысяч рублей и допускать его падение нежелательно. Минимально (и стандартно) датчиков три: по центру и ближе к бокам и представляют они собой привычные ИК-датчики. В теории наш робот-пылесос можно научить даже ездить по начерченной линии. При наличии такого набора датчиков (п. 3 — п.5) наш пылесос уже можно считать роботом. Он уже сможет построить простейшую карту местности и при следующих прогонах стараться не тыкаться в препятствия.
6. к. п 5 добавляем ИК датчики на бампер не только по центру.
Пылесос теперь не тыкается в препятствия в виде вертикальной стены. Ножки он, конечно, еще не видит, шторы может продолжать жевать, но уже может строить карту препятствий. Пример такого пылесоса Xiaomi Mop Essential. За черной полоской на бампере закреплено дополнительно по окружности по три ИК-датчика (два по центру как мы помним есть у многих моделей) и они позволяют обнаруживать что-то отражающее ИК-лучи раньше, чем сработает ударный «концевик».
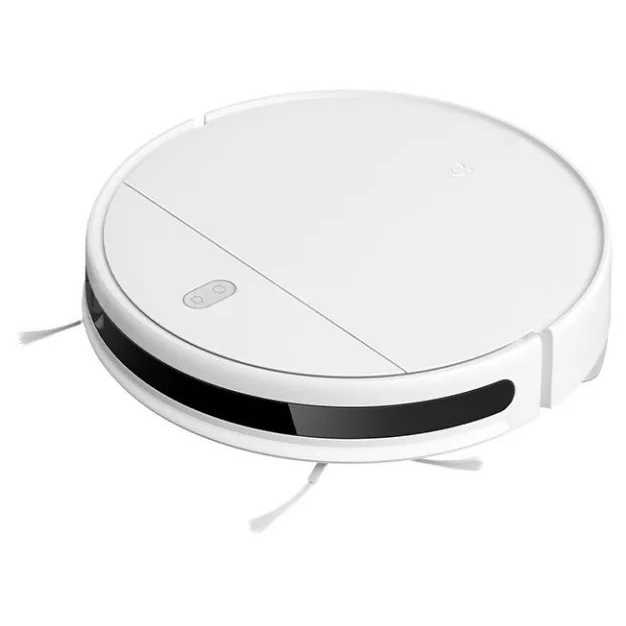
Также у таких моделей уже часто присутствуют компас и гироскоп, что улучшает навигацию. Бампер может быть не ИК или контактным механическим, а ультразвуковым и с датчиком удара по его поверхности (так сделано у моего HomeBot).
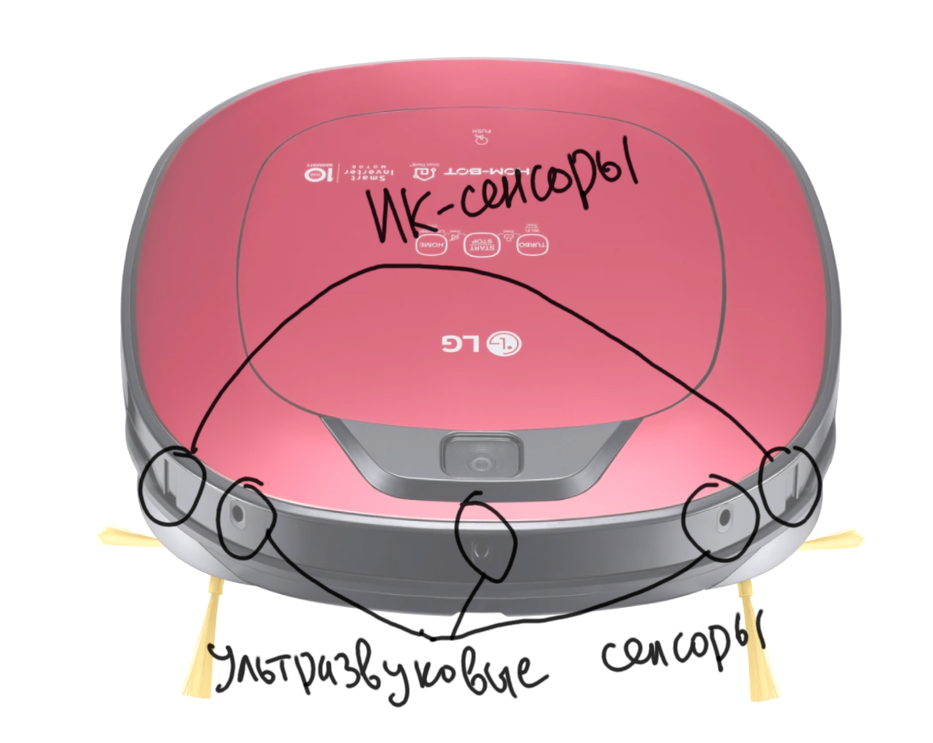
Что ИК, что ультразвуковые сенсоры позволяют также определять расстояние до препятствий, но ультразвук позволяет это делать гораздо точнее и у таких моделей играет роль также датчика расстояния.
7. к. п 8 добавляем боковые ИК-датчики в слепые зоны для контроля притирания пылесоса к стене.
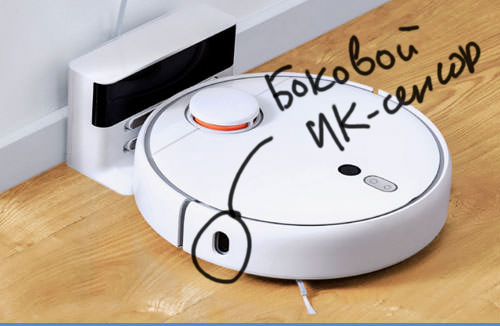
Что происходит «сбоку» от пылесоса, он увы может и не увидеть и часто роботы могут начать «тереться» о стену (а иногда могут и обои «подрать»). Поэтому некоторые производители добавляют ИК-сенсоры по бокам робота, если не используют сенсоры по периметру бампера (например, у пылесосов с лидаром).
9. к п.8 добавляем сенсоры построения карты помещения по препятствиям и навигации в пространстве. До данного пункта у нас роботы-пылесосы могли определять препятствия перед собой, отслеживать маршрут по повороту своих колес и даже определять препятствия сбоку или пытаться найти себя по показаниям компаса. Но все это далеко от того, что можно было бы назвать «навигацией». Да, роботы-пылесосы у нас еще не доросли до применения GPS/GLONASS (да и в помещениях от этих технологий толку часто мало, сигнал глушится, точность не для сантиметровых размеров в квартирах), но хотелось бы, чтобы робот-пылесос не терялся в двух-трех комнатах и старался убираться не хаотично, а последовательно помещение за помещением. Да и алгоритм «зигзаг» не позволяет убирать полностью комнату с хаотично расставленными вещами.
Поэтому производители для ориентации в пространстве ставят на роботы дополнительные датчики, задача которых строить карту помещения и определять, где робот находится в текущий момент, где он уже убрался, а где еще нет. После тестовых прогонов, так как мебель и расположение помещений обычно не меняется, это позволяет роботу-пылесосу уверенно передвигаться и быстрее выполнять уборку, строят оптимальный маршрут.
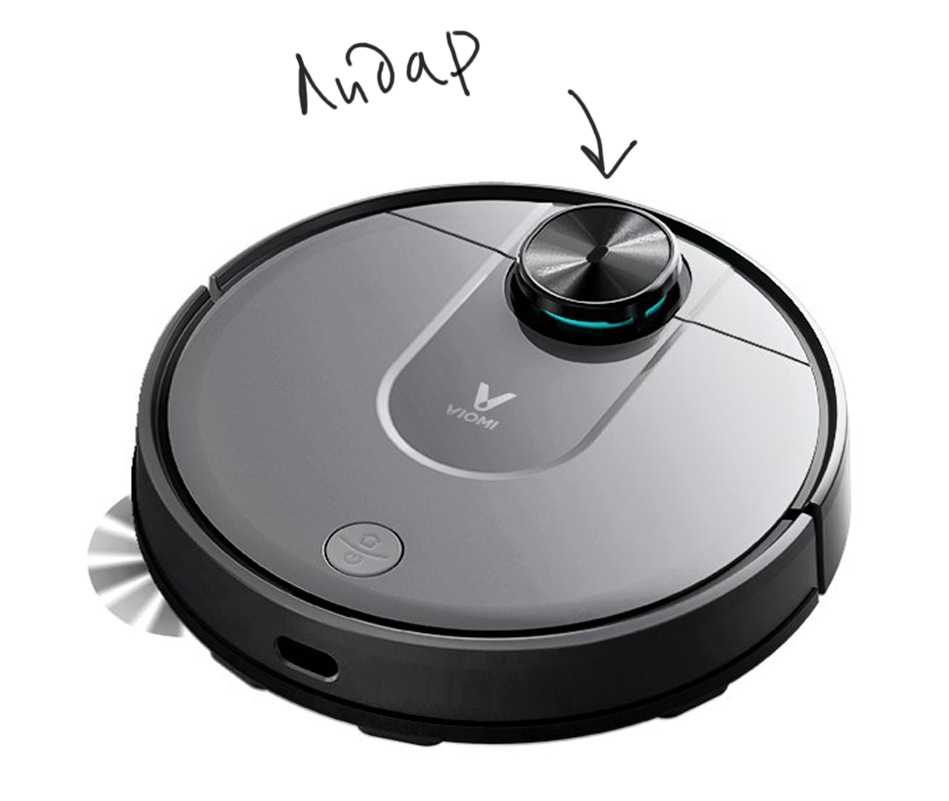
Данные сенсоры в основном представлены следующими видами: лазерный дальномер (он же LDS, он же лидар), широкоугольная камера с машинным зрением, ToF камера и даже 3D-камера (то есть комбинация ИК-камеры разметки и камеры ее считывания по типу FaceID в айфонах). Возможна комбинация устройств сверху, в передней части, в задней части и снизу (для определения разных типов поверхности).
Пылесосы с лидаром достаточно массово распространены в средне ценовом сегменте, эта технология позволяет строить карту помещения с высокой точностью, но опять же имеет свои минусы: «башня» лидара часто мешает проехать пылесосу под мебель, а ее расположение на верху пылесоса мешает ему замечать низкие препятствия и пылесос в таком случае часто полагается только на ударные датчики бампера. И лидар очень не любит зеркала, и такой робот может «играть» в злобное создание, кидающееся на свое отражение.
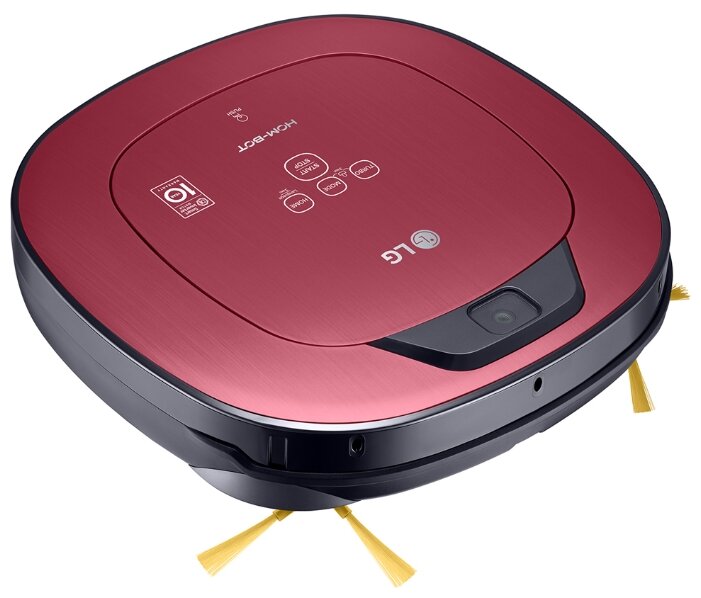
Камера имеет также свои плюсы и минусы. Обычно ставится только верхняя камера, которая отлеживает изменения на поверхности потолка (как современная компьютерная мышь) и пытается по ним отслеживать карту изменений. Хоть производители и говорят, что их роботы «видят» в темноте, опыт эксплуатации показывает, что пылесосам с камерой лучше везде включить свет 🙂 У меня как раз пылесос с навигацией по камере.
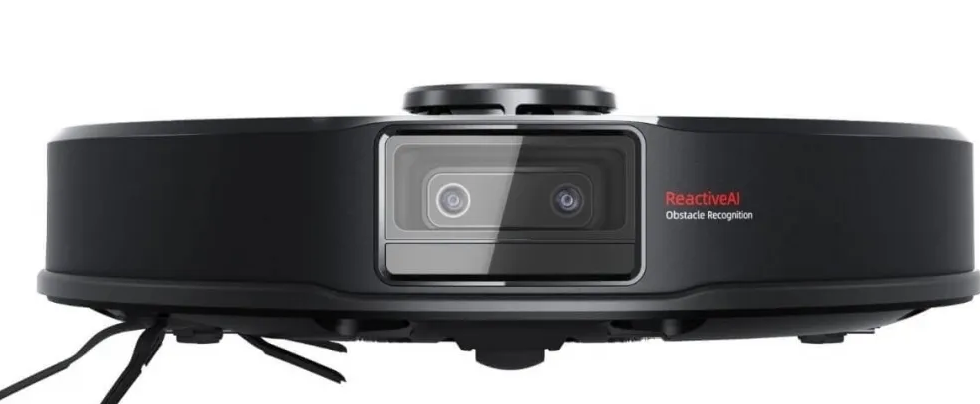
Дорогие модели сейчас пытаются избавить от лидаров, установив как верхнюю камеру, так и переднюю камеру с датчиком глубины (ToF), чтобы определять расстояние до объектов по времени отражения сигнала. Опять же это ИК-камера, и она обычно замещает передний ИК-датчик базы.

Плюс производители пытаются заигрывать с машинным зрением, 3D и AI, но пока чаще всего это только заигрывания с потребителем и маркетинговые уловки.
Вот такой немного сумбурный обзор, но надеюсь он показывает, что в устройстве роботов-пылесосов с точки зрения датчиков нет ничего сверхъестественного и все, что применяют их конструкторы, проверено временем и эксплуатацией на множестве робототехнических устройств. И часто даже такой простой набор датчиков может быть дополнен отличным софтом навигации и распознавания препятствий и поэтому программная начинка тут немаловажна. Но это уже совсем другая история.
А у вас есть робот-пылесос? И какие датчики есть на нем? Напишите в комментариях об этом, а также можете дополнить мою классификацию.
Как будет выглядеть робот будущего и преодолеет ли он «зловещую долину»
Научная фантастика и искусственный интеллект идут рука об руку. Когда мы изображаем вымышленное будущее, мы склонны населять его человекоподобными роботами, живущими среди людей. Они могут быть слугами или сверхразумными повстанцами. Возможно, они нарушили свой код и обрели собственное сознание. Возможно, они держат людей в капсулах, обнаженных и залитых красной жидкостью, пока они используют свою энергию для подпитки своей империи искусственных повелителей. Возможно, это соблазнительный голос на компьютере.
Читайте «Хайтек» в
Сверхразумные машины, кажется, доминируют в жанре научной фантастики, и по мере того, как машины вокруг нас постепенно начинают казаться умнее, темы из фильмов начинают звучать как предупреждения. Мы близки к созданию идеального робота? Повернутся ли против нас наши собственные творения? Рассказывает Артур Зархи, генеральный директор «Корпорации роботов».
1. Сравнение образа роботов, созданного фильмами и возможного будущего.
Роботы были предметом интриг как в реальной жизни, так и в сфере развлечений еще до того, как умные машины, какими мы их знаем сегодня, существовали. Фильмы, книги и сериалы чаще всего представляют нам роботов как «истребителей человечества». В первую очередь, на это влияет общечеловеческий страх перед неизвестным и тем, что может оказаться «умнее» самих людей. В то же время более вероятное будущее роботов, с которым мы столкнемся, — это роботы-помощники или даже роботы-друзья. Маловероятно, что наш мир будут населять человекоподобные машины, это видно по уже сложившемся тенденциям. Умные лампочки, чайники, розетки, дома, роботы-хирурги, сиделки. Роботизированные животные, промышленные манипуляторы, и многое-многое другое — все это не желает зла человечеству, а лишь упрощает нам жизнь.
2. Каковы преимущества роботов?
- Во многих ситуациях роботы могут повысить производительность, эффективность, качество и стабильность продукции.
- В отличие от людей, роботы не скучают. Пока они не изнашиваются, они могут делать одно и то же снова и снова.
- Они могут быть очень точными — до долей миллиметра (что необходимо, например, в производстве микроэлектроники).
- Роботы могут работать в среде, небезопасной для человека, например, в атомной или химической промышленности.
- Роботы не имеют тех же требований к окружающей среде, что и люди, таких как освещение, кондиционирование воздуха или защита от шума.
- Роботы имеют некоторые датчики/приводы, которые более эффективны, чем люди.
- Использование роботов может создать экономические проблемы, если они заменят человеческие рабочие места.
- Роботы могут делать только то, что им говорят, они не могут импровизировать.
- Необходимость процедуры безопасности для защиты людей и других роботов от взлома злоумышленниками.
- Хотя роботы могут в чем-то превосходить людей, они менее ловки, чем люди, у них нет такого мощного мозга и они не могут конкурировать с человеком в способности понимать то, что они видят.
- Часто роботы обходятся очень дорого — с точки зрения первоначальной стоимости, обслуживания, потребности в дополнительных компонентах и необходимости программирования для выполнения задачи.
3. Отход от антропоморфных роботов.
Эффект «зловещей долины». Несмотря на то, что роботы становятся больше похожими на человека, не все люди готовы к взаимодействию с гуманоидами. Причины и последствия.
Одним из основных различий между экранными роботами, которые больше всего представлены человекоподобными, и реальными андроидами является простое действие ходьбы. В фильмах они могут ходить, бегать и вставать, когда падают. Однако в действительности технология, необходимая для того, чтобы заставить роботов двигаться, как мы, все еще разрабатывается и совершенствуется. На самом деле большинство роботов, которые могут имитировать походку людей, например, двуногие роботы, разработанные Agility Robotics, обычно не выглядят похожими на человека, в то время как те, которые больше всего похожи на нас, ходят очень роботизированным образом — или не очень быстро.
Возьмем, к примеру, андроид Ameca. Разработанный британской компанией Engineered Arts, Ameca подозрительно похож на ботов, которые сопровождали Уилла Смита в «Я, робот», и рекламируется как «самый продвинутый человекообразный робот в мире, представляющий собой передовой человеко-робототехники». Просматривая видео Ameca в действии, легко понять, как можно сделать такое заявление, особенно если учесть, насколько реалистична Ameca, вплоть до плавности ее поразительно похожих на человека выражений лица, движений верхней части тела и способностей, возможности участвовать в разговорах и физических взаимодействий в режиме реального времени. Тем не менее, несмотря на всю свою очень впечатляющую и продвинутую «человечность», Engineered Arts заявила, что Ameca еще не способна ходить, сославшись на проблемы, связанные с тем, что роботы могут одновременно ходить и говорить как люди.
Однако стоит учитывать такой эффект, как «зловещая долина». Это явление было впервые придумано и описано японским робототехником Масахиро Мори в статье, опубликованной в 1970 году.
Когда роботы кажутся очень похожими на человека, но не совсем людьми, люди, как правило, чувствуют себя некомфортно или даже противно. Попав в зловещую долину, люди чувствуют себя неловко, встревожены, а иногда и боятся.
Теории также предполагают, что зловещая долина может существовать из-за сложности определения того, к какой категории принадлежит сущность, в том числе является ли фигура реальным живым человеком или трехмерной моделью, созданной компьютером. Человек и нечеловек представляют собой две отдельные и взаимоисключающие категории.
Поскольку люди все больше и больше полагаются на роботизированные технологии, важно разрабатывать устройства, которые не вызывают беспокойства или недоверия. Это особенно верно в отношении разработки вспомогательных технологий, призванных помочь людям с ограниченными возможностями выполнять задачи и взаимодействовать с окружающей средой.
Люди с большей вероятностью будут восприимчивы к дизайну, который одновременно полезен и привлекателен. Дизайны, попадающие в «зловещую долину», скорее всего, будут плохо восприняты и будут использоваться реже.
4. Дроны. Инновационные способы использовать беспилотные летательные аппараты.
Есть несколько очень необычных применений дронов, которые могут заставить нас дважды подумать о том, на что способна эта технология.
Хотя использование дронов все еще находится в зачаточном состоянии, ясно, что у этой технологии есть много потенциальных применений, которые нам еще предстоит изучить.
В первую очередь, в нашем списке стоит использование дронов для световых шоу. Это может показаться немного легкомысленным использованием такой технологии, но на самом деле это стоит увидеть. Есть компании, которые могут программировать дроны, чтобы они летали строем и создавали всевозможные формы и узоры с помощью своих источников света.
Многие люди сравнивают опыт просмотра светового шоу дронов с просмотром фейерверка, но без шумового загрязнения.
Рыбалка — одно из старейших и самых популярных увлечений в мире, но оно не лишено проблем. Одна из самых больших проблем, с которой сталкиваются рыбаки, — это подбирать наживку к рыбе. Тут на помощь приходят дроны.
В настоящее время существует ряд различных компаний, которые производят дроны специально для рыбалки. Эти дроны оснащены леской и ящиком для наживки и могут летать туда, где клюет рыба.
Это отличный способ сэкономить время и силы и повысить свои шансы на успех при рыбалке. Это также имеет дополнительное преимущество в том, что это очень весело. Если вы заядлый рыбак, вам следует подумать о приобретении рыболовного дрона.
Последнее коммерческое применение дронов — мойка окон. Это верно; компании теперь будут чистить ваши окна снаружи с помощью дрона. Это отличный способ сэкономить время и деньги и снизить риск получения травм.
Мойщикам окон часто приходится работать на большой высоте, что может быть опасно. Используя дрон, мойщик окон может безопасно оставаться на земле, позволяя дрону выполнять всю работу.
Многие компании, занимающиеся мытьем окон, сейчас начинают использовать дроны, так что это, вероятно, станет новым стандартом в отрасли.
Самое обсуждаемое коммерческое применение дронов — доставка. Ряд компаний в настоящее время использует дроны для доставки еды, посылок и других предметов. Это отличный способ сэкономить время и деньги и уменьшить заторы на дорогах.
Использование дронов для доставки имеет ряд различных преимуществ. Во-первых, это намного быстрее, чем традиционные способы доставки.
Во-вторых, это намного эффективнее, так как дрон может выбрать самый прямой маршрут к месту назначения. В-третьих, это намного безопаснее, так как нет риска несчастного случая или травмы. И, в-четвертых, это более экологично, так как нет необходимости в бензине или дизеле.
Лучшее применение дронов — это фотография. Дроны используются для съемки фотографий и видео с уникальной точки зрения, которая когда-то была доступна только тем, у кого был доступ к вертолетам или самолетам. Поскольку дроны относительно недороги и просты в эксплуатации, они быстро стали популярным инструментом для фотографов любого уровня.
Все известные фотографы в той или иной степени используют дроны, чтобы делать уникальные снимки. Агенты по недвижимости также используют дроны для фото- и видеосъемки недвижимости. Вид с высоты птичьего полета, который обеспечивают дроны, дает потенциальным покупателям лучшее представление о собственности и ее планировке.
Картографирование — одно из самых последних и захватывающих применений дронов.
Дроны оснащены камерами высокого разрешения и могут быстро и легко делать снимки местности. Изображения могут быть сшиты вместе, чтобы создать подробную карту местности.
Это полезно для многих различных целей, таких как съемка земли, картографирование зданий или даже поиск пешеходных троп.
В основном картографирование с помощью дронов быстрее и эффективнее, чем традиционные методы, такие как использование вертолета или самолета. Это также намного дешевле. Дроны сделали картографирование гораздо более доступным для более широкого круга людей и предприятий.
Дроны все чаще используются в сельском хозяйстве. Фермеры используют их для таких вещей, как мониторинг урожая и составление карт полей. Дроны могут помочь фермерам сэкономить время и деньги. Они также могут помочь им увеличить урожайность и улучшить общую деятельность.
В 2017 году дрон спас двух застрявших туристов в Новой Зеландии. Путешественники заблудились в каньоне и не могли выбраться. Была отправлена поисково-спасательная группа, но они не смогли найти туристов. Затем команда решила использовать дрон, оснащенный тепловизионной камерой. Дрон нашел туристов за считанные минуты, и команда смогла их спасти.
В будущем дроны можно будет использовать для доставки медикаментов людям в отдаленные районы или помощи в спасении людей, застрявших в труднодоступных местах.
5. Включение роботов в человеческое общество. Рассуждение на тему предоставления роботам гражданства и прав. Возможно ли это?
Включение роботов в человеческое общество поднимает этические вопросы, выходящие за рамки вопросов распространения приложений искусственного интеллекта, автоматизации или роботизации в целом. Сама гуманоидная форма возбуждает естественную тенденцию к антропоморфизму и, следовательно, к приписыванию человеческих черт машине, которая ими не обладает. Роботы продвигают эту тенденцию дальше, но поиск идеального человеческого сходства в данном случае ставит под вопрос природу человека. Можно ли свести людей к их анимированным аватарам? Должны ли мы тогда наделять эти машины личностью и должны ли они, следовательно, обладать правами и обязанностями?
Хотя Саудовская Аравия является первой страной, предоставившей гражданство в 2017 году андроиду Софии с искусственным интеллектом, она не единственная, кто настаивает на расширении прав для роботов. Европейский парламент предложил ряд правил, регулирующих использование и создание искусственного интеллекта, включая предоставление «электронной личности» самым передовым машинам для обеспечения их прав и обязанностей.
Но не все согласны с тем, что это лучшее решение, и многие эксперты опасаются, что предоставление роботам того же гражданства, что и людям, ущемит права человека. 150 экспертов в области медицины, робототехники, искусственного интеллекта и этики раскритиковали планы как «идеологические, бессмысленные и непрагматичные».
С этической и правовой точки зрения создание юридического лица для робота нецелесообразно. Роботы и машины с поддержкой ИИ также принимают форму беспилотных автомобилей или домашних роботов, ухаживающих за уязвимыми и пожилыми людьми. В этих условиях потребность в правовой базе для устранения возможных ошибок, совершаемых машинами, становится все более насущной. Несмотря на то, что гражданство Софии было задумано как рекламный ход, поднимаемые им вопросы вызвали бурную дискуссию, которая далека от разрешения.
6. Профессии, которые в скором времени будут насыщены роботами.
В ближайшие 25 лет почти половина всех рабочих мест будет занята роботами. Но такое бывало и раньше, например, когда механизация заменила подавляющее большинство фермеров. Кроме того, многие современные рабочие места душераздирающе скучны и однообразны. Конечно, роботы сократят рабочие места, но они же и создадут новые.
1. Аналитик больших данных
Такая должность может подойти человеку с опытом работы в правоохранительных органах и базовыми навыками работы с данными или даже любопытному выпускнику, разбирающемуся в данных, который ищет работу начального уровня в сфере будущего. И рабочие места появятся невероятно скоро — всего в ближайшие несколько лет.
2. Специалист службы поддержки
По сути, это профессионал службы ИТ-поддержки будущего, курирующий инструменты, которые люди могут выбирать и использовать, помогая гарантировать, что те, кого они поддерживают, получают максимальную отдачу от технологии, и устраняя неполадки, чтобы все инструменты хорошо сочетались друг с другом.
3. Сотрудник по этическим вопросам
В мире, насыщенном технологиями, исчезнет много рутинной работы, но он не устранит этические затруднения. На самом деле их может стать больше. Сотрудник по этическим вопросам следит за тем, чтобы приоритеты и этические обязательства крупной компании действительно соблюдались.
4. Менеджер по развитию бизнеса искусственного интеллекта
Есть еще одна вещь, которую ИИ… не сможет сделать в обозримом будущем — продать себя. Поэтому специалисты по продажам будут нужны еще долгое время.
5. Мастер граничных вычислений
Поскольку вычисления развиваются с головокружительной скоростью, крупным предприятиям понадобится кто-то, кто поможет им не отставать.
Пограничные вычисления раскрывают потенциал подключенных аппаратных устройств, децентрализуя их, чтобы они сами становились центром обработки данных.
Если от всей этой болтовни о «граничных вычислениях» и анализе данных у вас закружилась голова, не бойтесь. Для тех, кто менее одержим технологиями, тоже будет несколько новых вакансий. На самом деле все, что вам нужно для этого, — это умение говорить и сопереживать.
В богатую технологиями эпоху ИИ и автоматизация выполняют больше работы, и люди живут дольше. В результате существует острая необходимость для пожилых людей, чтобы общаться. Учитывая консервативные взгляды старшего поколения на технологический прогресс, потребность в живых собеседниках будет расти.
9. Аналитик кибергорода
Умные города уже строятся в Торонто и Аризоне. Когда они будут запущены, аналитики кибергорода сохранят технологию, лежащую в их основе, так же, как телефонные операторы обслуживают инфраструктуру сегодня.
10. Директор геномного портфеля
Технологии редактирования генов получат широкое распространение в будущем, а стартапы используют эти технологии для производства новых многообещающих лекарств с невероятной скоростью. Директор по геномному портфелю — это исполнительный директор, который будет управлять такой компанией, решая, какие продукты необходимо производить.
11. Менеджер по работе в команде «человек-машина»
Когда роботы и люди работают вместе, кто-то должен будет судить об этом партнерстве. Это означает, что компании будут нуждаться в специалистах, которые могут помочь объединить сильные стороны роботов/программного обеспечения ИИ (точность, выносливость, вычисления, скорость и т. д.) с сильными сторонами человека (познание, суждение, эмпатия, универсальность и т. д.) в совместной среде для общих бизнес-целей».
12. Конструктор путешествий с дополненной реальностью
Благодаря художественному мышлению и техническим ноу-хау, создатели AR-путешествий помогут спроектировать, написать, создать, откалибровать, геймифицировать, создать и, что наиболее важно, персонализировать следующее поколение умопомрачительных историй для путешествий клиентов в дополненной реальности.
Однозначного робота будущего не может быть, однако прочно укрепившись в нашей жизни, роботы уже не уйдут из нее.
Можно делать множество прогнозов, каким будет робот будущего, однако вряд ли удастся дать однозначный ответ на столь сложный вопрос. Понятно лишь одно: ученым и изобретателям, так же, как и юристам, предстоит еще много работы для полноценного включения роботов в жизнь человеческого общества и процесс промышленного производства. А как человеческим существам нам нужно проделать большой путь, чтобы смириться с тем, что придя в нашу жизнь, роботы уже не уйдут из нее. Однако благодаря «умному железу» жизнь наша станет гораздо проще и увлекательнее.
Читать далее:
Фото на обложке: изображение от Freepik
Форматирование таблицы
В Microsoft Office Word 2007 отформатировать таблицу после ее создания можно несколькими способами. Применение стилей таблиц позволяет задать формат сразу для всей таблицы, а также выполнить предварительный просмотр, чтобы заранее увидеть, как будет выглядеть таблица с выбранным стилем форматирования.
Таблицы можно изменять путем разбиения или объединения ячеек, добавления и удаления столбцов и строк, а также рисования. При работе с большими таблицами можно задать отображение заголовка таблицы на каждой из страниц, на которых она выводится. Чтобы исключить непредусмотренные разрывы потока данных в таблице, можно указать, в каких местах должны находиться разрывы страницы.
В этой статье
- Использование стилей таблиц для оформления всей таблицы
- Добавление или удаление рамок
- Отображение и скрытие линий сетки
- Добавление ячейки, строки или столбца
- Удаление ячейки, строки или столбца
- Объединение и разбиение ячеек
- Повторение заголовка таблицы на последующих страницах
- Управление разбиением таблицы на части
Использование стилей таблицы для форматирования всей таблицы
После создания таблицы можно задать для нее формат при помощи стилей таблицы. Установив указатель мыши на одном из заранее определенных стилей таблицы, можно просмотреть, как будет выглядеть эта таблица в готовом виде.
- Щелкните таблицу, для которой требуется задать формат.
- В разделе Работа с таблицами откройте вкладку Конструктор.
- В группе Стили таблиц наводите указатель мыши на стили таблиц, пока не найдете подходящий вариант.
Примечание: Чтобы посмотреть другие стили, нажмите кнопку со стрелкой Больше .
Добавление и удаление рамок
Чтобы придать таблице нужный вид, можно добавить или удалить границы.
Добавление границ в таблицу
- В разделе Работа с таблицами откройте вкладку Макет.
- В группе Таблица нажмите кнопку Выделить и выберите команду Выделить таблицу.
- В разделе Работа с таблицами откройте вкладку Конструктор.
- В группе Стили таблиц нажмите кнопку Границыи выберите один из Ниже 2010 г.
- Выберите один из встроенных наборов границ.
- В группе Границы и заливка нажмите кнопку Границы и выберите нужный вариант.
Удаление границ во всей таблице
- В разделе Работа с таблицами откройте вкладку Макет.
- В группе Таблица нажмите кнопку Выделить и выберите команду Выделить таблицу.
- В разделе Работа с таблицами откройте вкладку Конструктор.
- В группе Стили нажмите кнопку Границы и выберите вариант без границы.
Добавление границ к отдельным ячейкам
- На вкладке Главная в группе Абзац нажмите кнопку Показать или скрыть.
- Выделите нужные ячейки вместе со знаками окончания ячейки.
- В разделе Работа с таблицами откройте вкладку Конструктор.
- В группе Стили таблиц нажмите кнопку Границы и выберите нужный тип границы.
Удаление границ в определенных ячейках
- На вкладке Главная в группе Абзац нажмите кнопку Показать или скрыть.
- Выделите нужные ячейки вместе со знаками окончания ячейки.
- В разделе Работа с таблицами откройте вкладку Конструктор.
- В группе Стили таблиц нажмите кнопку Границы и выберите вариант Без границ.
Отображение и скрытие линий сетки
Линии сетки отображают границы между ячейками в таблице, не имеющей границ. Если скрыть сетку в таблице с заданными границами, изменения будут незаметны, поскольку линии сетки повторяют линии границы. Чтобы увидеть линии сетки, следует удалить границы.
В отличие от границ, линии сетки отображаются только на экране и не выводятся при печати таблицы. Если отключить сетку, таблица отобразится в том виде, в котором она будет напечатана.
Примечание: Линии сетки не отображаются в веб-браузер и в режиме предварительного просмотра.
Отображение и скрытие линий сетки таблицы в документе
- В разделе Работа с таблицами на вкладке Макет в группе Таблица нажмите кнопку Отобразить сетку.
Добавление ячейки, строки или столбца
Вставка ячейки
- Щелкните ячейку, расположенную справа или сверху от того места, где вы хотите вставить ячейку.
- В разделе Работа с таблицами откройте вкладку Макет и нажмите кнопку вызова диалогового окна Строки и столбцы.
- Выберите один из указанных ниже параметров.
со сдвигом вправо
Вставка ячейки с перемещением остальных ячеек строки вправо.
Примечание: В результате этого действия в строке может оказаться больше ячеек, чем в других строках.
со сдвигом вниз
Вставка ячейки с перемещением ячеек данного столбца на одну строку вниз. Последняя ячейка помещается в новой строке, добавленной снизу в таблицу.
вставить целую строку
Вставка строки над выделенной ячейкой
вставить целый столбец
Вставка столбца справа от выделенной ячейки
Добавление строки
- Щелкните ячейку в строке, над или под которой требуется добавить новую строку.
- В разделе Работа с таблицами откройте вкладку Макет.
- Выполните одно из указанных ниже действий.
- Чтобы добавить строку над выделенной ячейкой, в группе строки и столбцы нажмите кнопку Вставить выше.
- Чтобы добавить строку под выделенной ячейкой, в группе строки и столбцы нажмите кнопку Вставить ниже.
Добавление столбца
- Щелкните ячейку в столбце, расположенном справа или слева от того места, куда требуется вставить столбец.
- В разделе Работа с таблицами откройте вкладку Макет.
- Выполните одно из указанных ниже действий.
- Чтобы добавить столбец слева от выделенной ячейки, в группе строки и столбцы нажмите кнопку Вставить слева.
- Чтобы добавить столбец справа от выделенной ячейки, в группе строки и столбцы нажмите кнопку Вставить справа.
Удаление ячейки, строки или столбца
- Выполните одно из указанных ниже действий.
Чтобы выделить Выполните следующие действия Ячейка Щелкните левый край ячейки.. Строку Щелкните слева от строки. Столбец Щелкните верхнюю линию сетки (т. е. верхнюю границу) столбца . - В разделе Работа с таблицами откройте вкладку Макет.
- В группе Строки и столбцы нажмите кнопку Удалить и выберите команду Удалить ячейки, Удалить строки или Удалить столбцы.
Объединение и разбиение ячеек
Объединение ячеек
Две или более ячейки, расположенные в одной строке или в одном столбце, можно объединить в одну. Например, можно объединить несколько ячеек в одной строке для создания заголовка таблицы, общего для нескольких столбцов.
- Чтобы выделить ячейки, которые необходимо объединить, щелкните левую границу одной из них и протащите указатель, удерживая нажатой кнопку мыши, по нужным ячейкам.
- В группе Работа с таблицами на вкладке Макет в группе Слияние выберите команду Объединить ячейки.
Разделение ячеек
- Выделите одну или несколько ячеек, которые требуется разделить.
- В группе Работа с таблицами на вкладке Макет в группе Слияние выберите команду Разделить ячейки.
- Введите число столбцов и строк, на которое следует разбить выделенные ячейки.
Повторение заголовка таблицы на последующих страницах
При работе с очень длинными таблицами их приходится разбивать на части в местах разрыв страницы. В этом случае можно настроить таблицу таким образом, чтобы заголовок таблицы повторялся на каждой странице.
Повторяющиеся заголовки таблицы отображаются только в Режим разметки и в напечатанном документе.
- Выделите строку (строки), составляющие заголовок. Выделенный фрагмент должен включать первую строку таблицы.
- В разделе Работа с таблицами на вкладке Макет в группе Данные выберите команду Повторить строки заголовков.
Примечание: В Microsoft Word заголовки таблицы повторяются в местах автоматического разрыва страниц. Если разрыв страницы вставлен в таблицу вручную, заголовок не повторяется.
Управление разбиением таблицы на части
При работе с очень длинными таблицами их приходится разбивать на части в местах разрыв страницы. Если разрыв страницы оказался в длинной строке, часть этой строки по умолчанию переносится на следующую страницу.
Чтобы представить в нужном виде данные, содержащиеся в таблице, занимающей несколько страниц, внесите в эту таблицу соответствующие изменения.
Предотвращение Строка таблицы при разрыве страницы
- Щелкните в любом месте таблицы.
- В разделе Работа с таблицами откройте вкладку Макет.
- В группе Таблица нажмите кнопку Свойства и откройте вкладку Строка.
- Снимите флажок Разрешить перенос строк на следующую страницу.
Задание места принудительного разрыва таблицы на страницы
- Выделите строку, которая должна быть напечатана на следующей странице.
- Нажмите клавиши CTRL+ENTER.